激光测距原理:飞行时间、相位差与三角法
一句话结论:激光测距靠光速把时间折成长度,脉冲法 $d=c\Delta t/2$(1 ns 往返约 15 cm),相位法用调制相位,无模糊量程约 15 m。
按下手持激光测距仪的按键,屏幕上跳出一个数,比如 12.34 m。房间另一头只是一面白墙,没有卷尺,也没有刻度。仪器做的事情可以用一句话概括:它量的是光走一个来回用了多久,再把时间乘上光速。
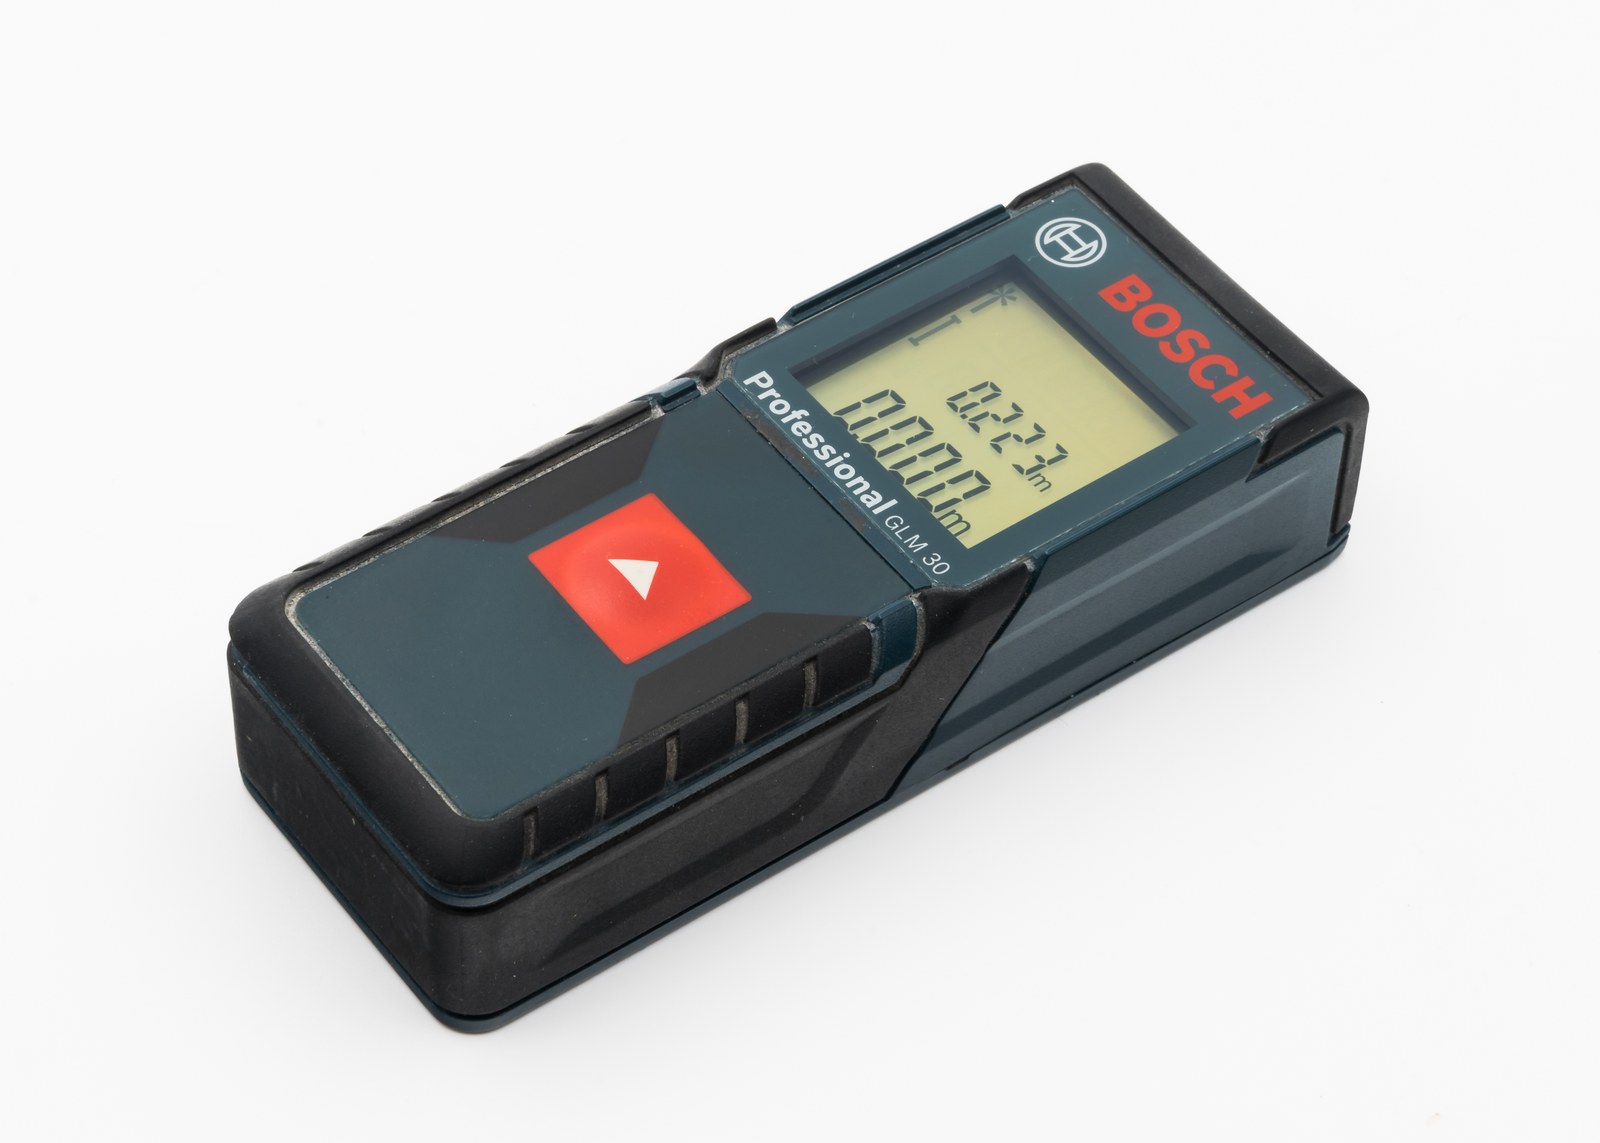
图 1:手持激光测距仪。它把光往返的时间或相位换算成屏幕上的距离读数。
这个时间短得超出日常经验。光在一米里只停留约 3.3 ns,三米往返不到 20 ns。要让读数准到毫米,计时就得到皮秒量级。直接掐时间是一条路,把时间藏进相位里是另一条,干脆绕开时间、改用几何是第三条。三条路量程不同,精度也不同,没有哪一条通吃。
脉冲飞行时间:把时间差折成距离
最直白的做法是发一个短脉冲出去,同时启动计时;回波被探测器接住时停止计时。设往返时间为 $\Delta t$,光在真空中走的是 $c\Delta t$,而这段路等于两倍待测距离,于是
$$d=\frac{c \Delta t}{2}.$$
除以 2 是因为光走了一个来回,这一点在设计仪器时经常被写进校准步骤里。
代入数值看得更清楚。取 $c=299792458\ \mathrm{m/s}$,若计时分辨率为 1 ns,则
$$d=\frac{299792458\times 10^{-9}}{2}\approx 0.15\ \mathrm{m},$$
也就是约 15 cm。要让分辨率进到厘米,计时得准到几十皮秒;把计时做到 100 ps,单次分辨率约为 1.5 cm。
问题在于回波很弱。漫反射目标把光散向四面八方,接收到的功率大致按距离平方衰减;白天还有太阳背景光混进来。直接飞行时间(direct time-of-flight,dToF)因此常用单光子雪崩二极管(single-photon avalanche diode,SPAD)阵列,逐个记录光子到达时刻,再用多次测量的统计分布找出回波峰。背景光会拉低信噪比,工程上靠符合计数(coincidence detection)和时间门控把噪声压下去,有工作把这种架构的单点测距仿真做到了 150 m。
按调制方式分,激光雷达的测距体制通常归为三类:脉冲飞行时间、幅度调制连续波飞行时间(amplitude-modulated continuous-wave,AMCW)与调频连续波(frequency-modulated continuous-wave,FMCW)。脉冲法靠单次飞行的时刻,AMCW 靠调制光的相位,FMCW 则连回波频率的移动一起用上,从而同时得到距离与速度。
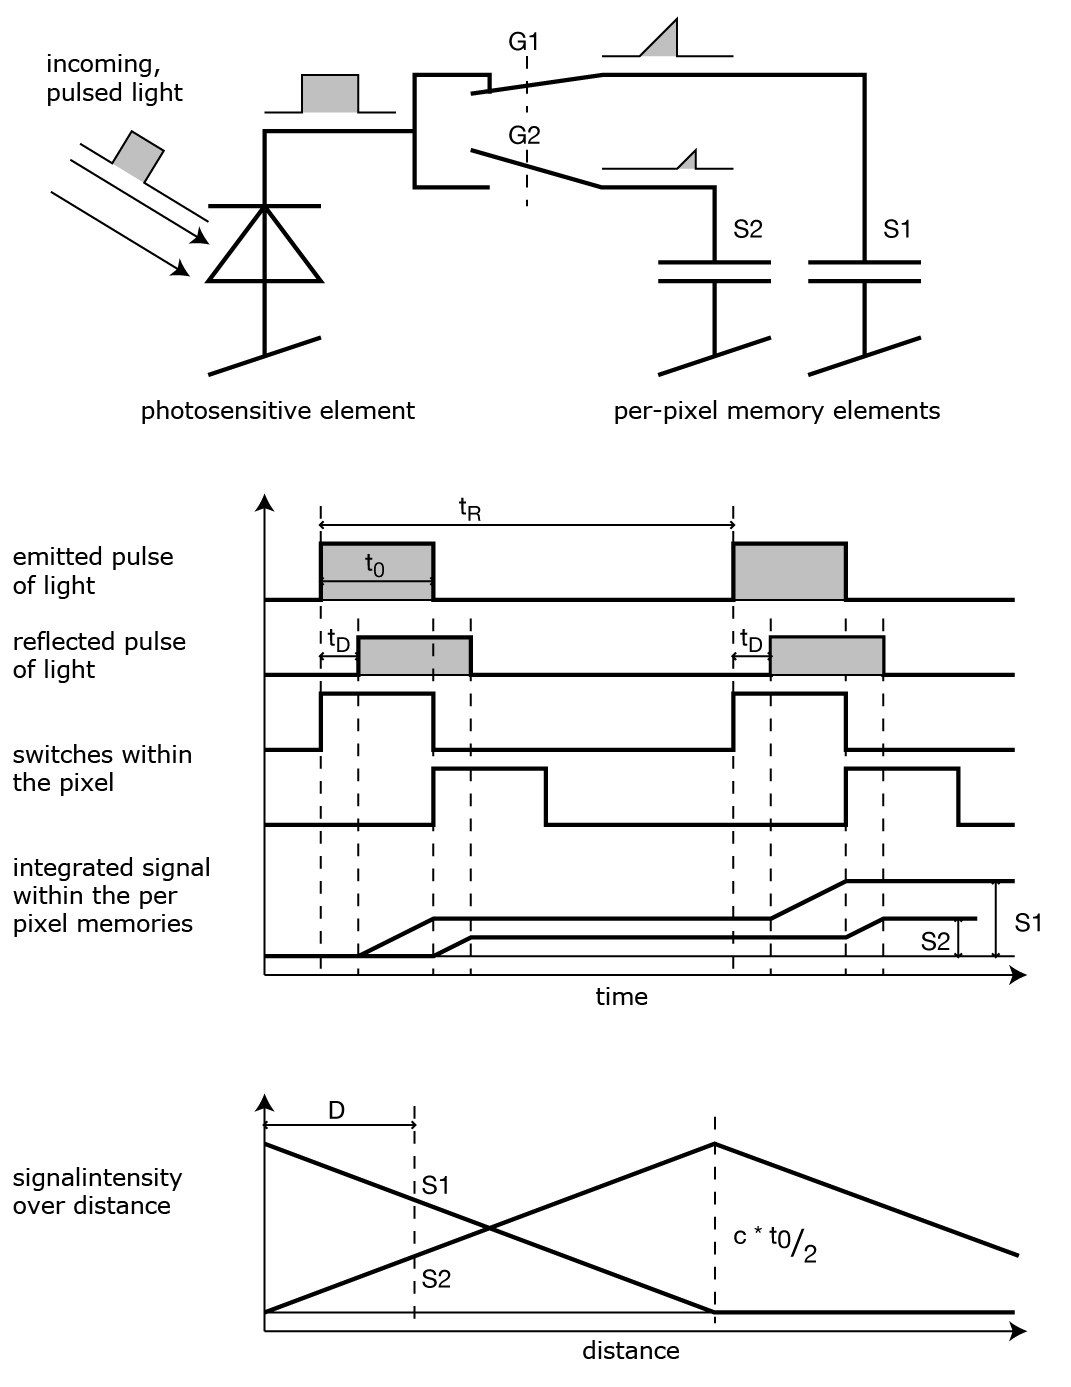
图 2:飞行时间测距的两种读出方式。脉冲法比较一段短脉冲的往返时刻,连续波法则用调制光在不同时间窗内的电荷分配反算相位与距离。
相位式测距:把时间换成相位
第二条路改看相位。时间不好测,但两列同频信号的相位差可以用电子学方法测得很细。相位式测距据此把激光强度按频率 $f$ 做正弦调制,发射端和接收端各取一路调制信号,比较它们的相位。
光往返一次带来时间延迟 $\Delta t=2d/c$,对应相位差
$$\varphi=2\pi f \Delta t=\frac{4\pi f d}{c}.$$
反过来就能由相位读距离:
$$d=\frac{\varphi c}{4\pi f}.$$
这个式子有一个绕不开的麻烦。相位是周期量,$\varphi$ 每转过 $2\pi$,距离读数就重复一次,对应的距离间隔为
$$d_{\max}=\frac{c}{2f}.$$
取 $f=10\ \mathrm{MHz}$,得 $d_{\max}=299792458/(2\times10^7)\approx 14.99\ \mathrm{m}$,即约 15 m。超过这个距离就出现模糊:相位显示的是余数,而不是全部。解决办法是同时用几个调制频率,用低频定大致距离、用高频补精度,逐级解算。
相位测量本身能有多细,直接决定距离精度。若相位分辨率是 $0.1^\circ$,在 10 MHz 下对应的距离分辨率是
$$\frac{0.1^\circ}{360^\circ}\times 14.99\ \mathrm{m}\approx 4.2\ \mathrm{mm}.$$
要把精度再推一个量级,就得在调制方式上做文章。有研究用 $\lambda/2$ 相位板做双相位调制,把相位误差压到 0.03–0.05 mm,相对测量误差不超过 $3\times10^{-7}$。
工程测量是这套办法的主场。全站仪向目标处的角反射棱镜发射调制激光,棱镜由三个互相垂直的反射面组成,把光束大致沿原方向送回去,回波因此比漫反射强得多,长距离测量才成为可能。
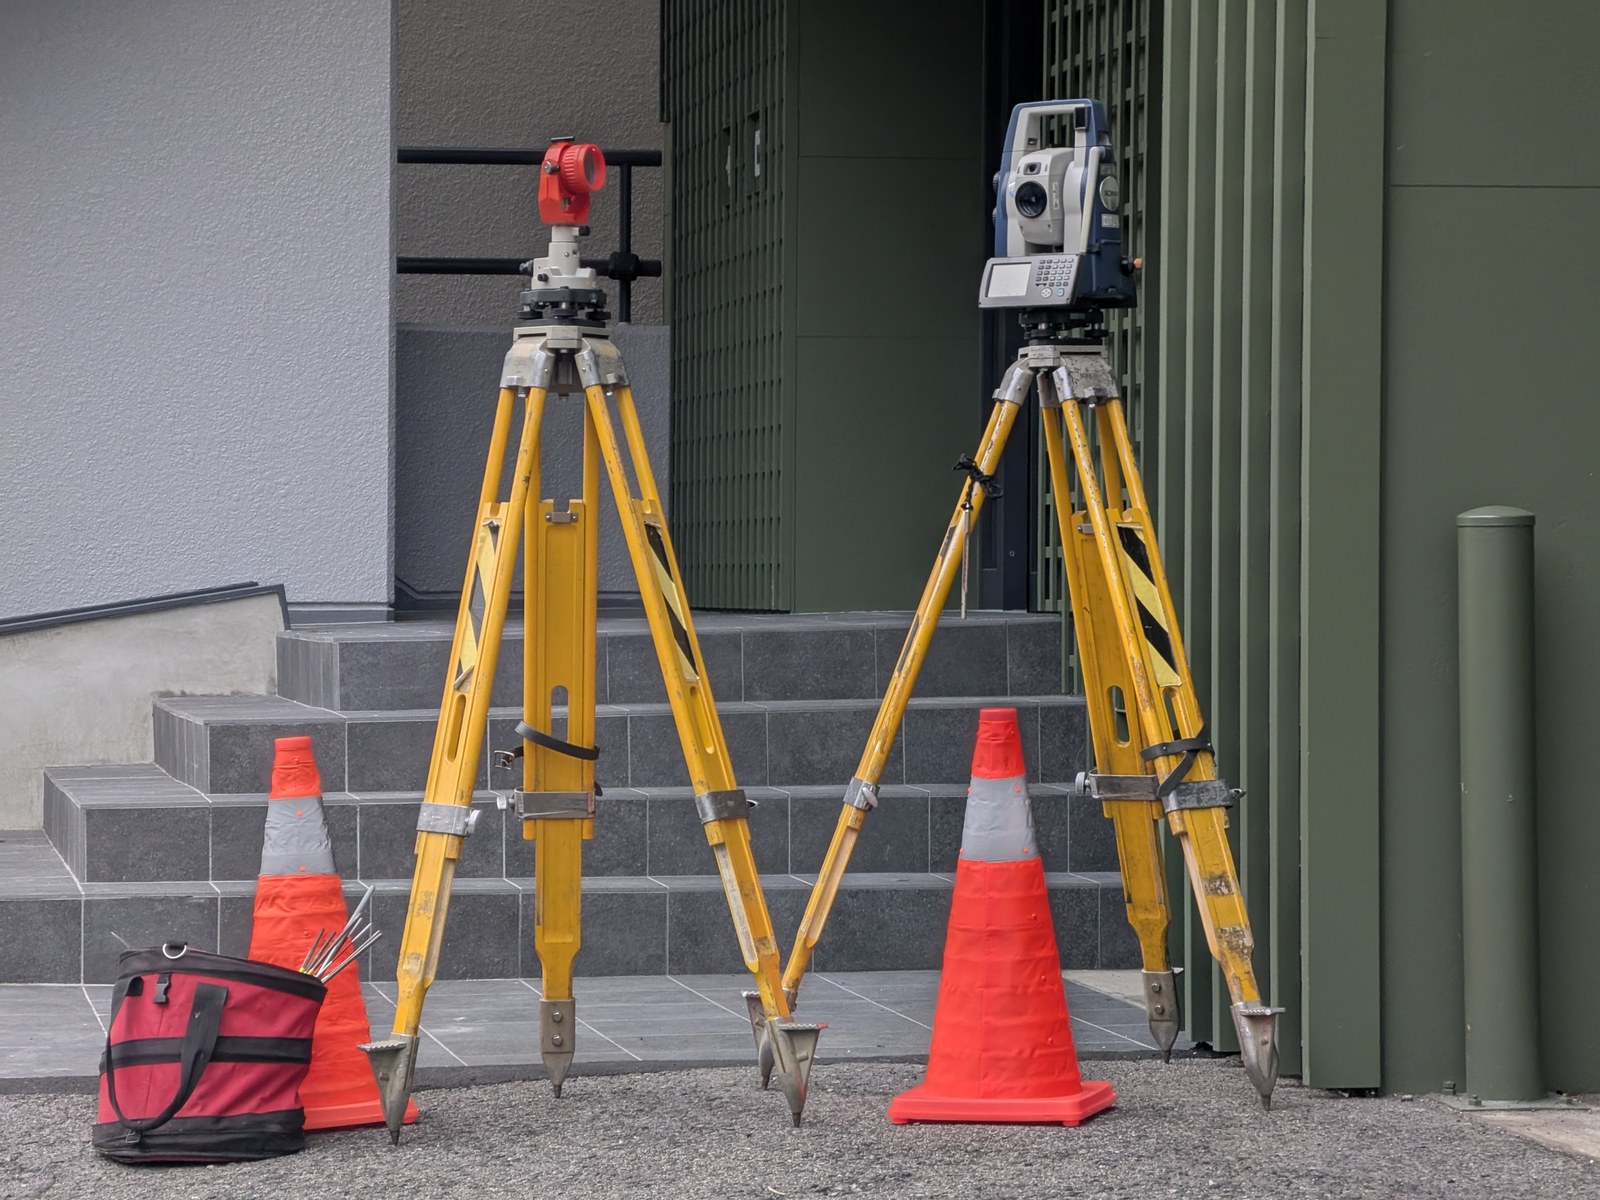
图 3:全站仪与角反射棱镜。主机向棱镜发射调制激光,棱镜把光束原路送回,仪器由相位差算出距离。
三角法:不掐时间,靠几何
第三条路干脆不问时间。三角法把发射光轴和接收光轴拉开一段固定的基线 $b$:激光在物体上打出一个亮点,透镜把这个亮点成像到位置敏感探测器(position-sensitive detector,PSD)或 CCD 上。物体前后移动,像点就在探测器上跟着平移。
设透镜焦距为 $f$,像点相对参考位置的位移为 $x$。由相似三角形可得
$$x\approx\frac{f b}{d},$$
反解就得到距离:
$$d=\frac{f b}{x}.$$
对位移求导可以看清这条路的脾气:
$$\left|\frac{\mathrm{d}x}{\mathrm{d}d}\right|=\frac{f b}{d^{2}}.$$
距离每增大一倍,同样的物体位移在探测器上引起的像点移动只有原来的四分之一。换个说法,可分辨的距离误差按距离平方放大:
$$\delta d\approx\frac{d^{2}}{f b} \delta x.$$
代入一组常见参数。取 $f=10\ \mathrm{mm}$、$b=30\ \mathrm{mm}$,于是 $fb=300\ \mathrm{mm^{2}}$;再假设探测器能分辨 $1\ \mathrm{\mu m}$ 的像点位移。在 $d=0.1\ \mathrm{m}$ 处,$\delta d\approx(10^{4}/300)\times10^{-3}\ \mathrm{mm}\approx 33\ \mathrm{\mu m}$;到 $d=1\ \mathrm{m}$ 处,$\delta d\approx(10^{6}/300)\times10^{-3}\ \mathrm{mm}\approx 3.3\ \mathrm{mm}$。量纲检查:$[d^{2}/(fb)]\cdot[\delta x]$ 是 $[\mathrm{mm^{2}}/\mathrm{mm^{2}}]\cdot[\mathrm{mm}]=[\mathrm{mm}]$,结果量级合理。
所以三角法适合近处,几厘米到一米上下是它的舒适区,再远精度就塌得很快。它的长处恰好补上飞行时间法的短板:亚毫米级的近距测量用三角法比掐时间容易得多。形貌仪、部分三维扫描仪和扫地机器人的近距避障都靠这套几何。
从光速到米:测出来的长度凭什么可信
前面三套办法都把长度换成了别的量:时间、相位、像点位移。换算要成立,前提是”光速”这个常数足够可靠。这件事在 1983 年之后变得格外干净。那一年起,米被定义为光在真空中 $1/299792458$ 秒内传播路径的长度,真空中光速 $c=299792458\ \mathrm{m/s}$ 随之成为精确值,不再带测量不确定度。
这个定义把长度标准交给了时间标准。以前米靠一根铂铱合金原器或某条光谱线来保存,现在它由秒和固定光速导出;只要时间间隔能溯源到原子钟给出的 SI 秒,算出来的距离就直接以米为单位。换句话说,$d=c\Delta t/2$ 不是一条经验近似式,它就是定义本身。这也是激光测距在计量学里地位特殊的原因:它的刻度来自定义,而不是来自一把被校准过的尺子。
把这条链拉到最长,就是月球激光测距。阿波罗 11、14、15 号的宇航员和苏联的 Lunokhod 月球车在月面留下了角反射器阵列,地面台站向它们发射激光脉冲,用往返时间测出地月距离。
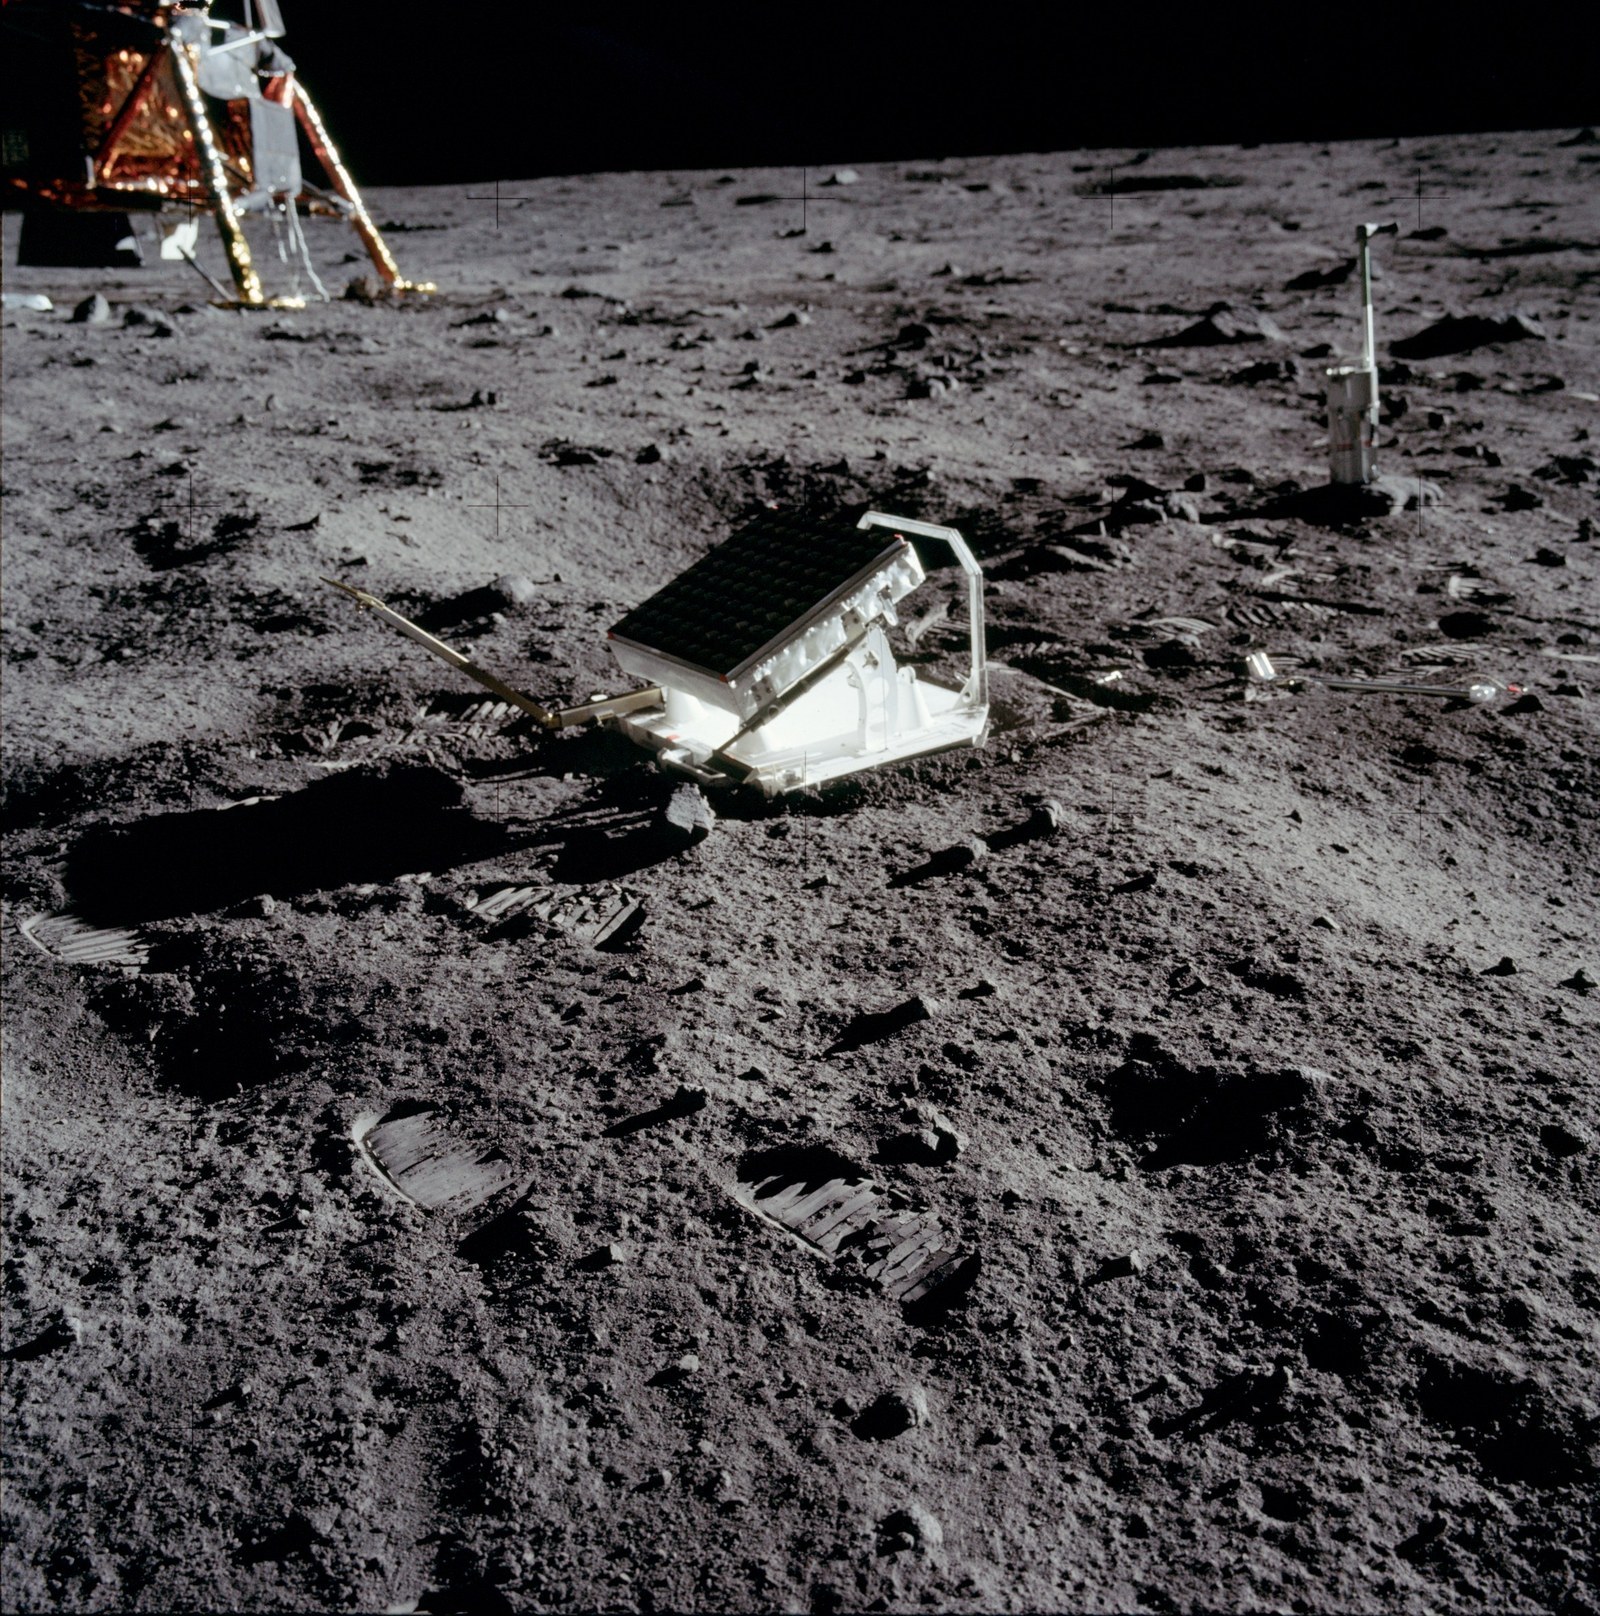
图 4:阿波罗 11 号留在月面的角反射器阵列。地面站向它发射激光脉冲,测出地月距离。
这套测量的精度早已进入毫米量级。现代测站把地月距离常规测到毫米级,并用这些数据检验强等效原理、检验引力常数是否随时间变化。测量精度高到一定程度后,限制它的不再是地面设备,而是月面反射器本身的特性。
当然,算式里的 $c$ 只在真空里成立。空气的折射率略大于 1,光在其中比真空慢一点点,仪器必须按气象条件做修正。湿度、雪、尘埃等环境因素还会散射和衰减信号,直接压低测距的距离与精度。
需要纳米级读数时,这三条路都不够用,得换到干涉测量:633 nm 氦氖激光的一个干涉条纹对应 $\lambda/2=316.5\ \mathrm{nm}$,比相位法 4 mm 上下的分辨率细了约四个数量级。代价是干涉仪只能给出相对位移,而且要求目标配合。精度越高,量程和适用条件越苛刻,这是激光测距绕不开的取舍。
常见误解
误以为激光测距仪是直接”量”出长度的。 实际上它量的是时间、相位或像点位移,长度是用光速换算出来的结果;空气折射率、气象条件都会进入这个换算。
误以为光速这么快,测距精度一定很差。 实际上限制来自计时电路。脉冲法 1 ns 的往返时间对应约 15 cm,把计时做到 100 ps 就能压到厘米以下;相位法靠测相,10 MHz 下 0.1° 的相位分辨率对应约 4 mm。
误以为相位式测距可以无限远地保持高精度。 实际上相位每转过一个周期读数就重复一次,10 MHz 调制对应约 15 m 的无模糊量程,超出就要靠多个调制频率逐级解算。
误以为测距结果与空气无关。 实际上光在空气中的速度略小于真空光速,长距离测量必须做折射率修正;湿度、尘埃和湍流还会进一步影响信号与精度。
参考资料
- Laser rangefinder — Wikipedia:https://en.wikipedia.org/wiki/Laser_rangefinder
- Lidar — Wikipedia:https://en.wikipedia.org/wiki/Lidar
- Time-of-flight camera — Wikipedia:https://en.wikipedia.org/wiki/Time-of-flight_camera
- Metre — Wikipedia:https://en.wikipedia.org/wiki/Metre
- Lunar Laser Ranging experiments — Wikipedia:https://en.wikipedia.org/wiki/Lunar_Laser_Ranging_experiment
- SI Units – Length — NIST:https://www.nist.gov/pml/owm/si-units-length
- Li, N.; Ho, C. P.; Xue, J.; Lim, L. W. 等. A Progress Review on Solid-State LiDAR and Nanophotonics-Based LiDAR Sensors. Laser & Photonics Reviews 2022:https://doi.org/10.1002/lpor.202100511
- Padmanabhan, P.; Zhang, C.; Charbon, E. Modeling and Analysis of a Direct Time-of-Flight Sensor Architecture for LiDAR Applications. Sensors 2019:https://doi.org/10.3390/s19245464
- Merkowitz, S. M. Tests of Gravity Using Lunar Laser Ranging. Living Reviews in Relativity 2010:https://doi.org/10.12942/lrr-2010-7
- Hayrapetyan, Y.; Petrosyan, H.; Hunanyan, H.; Tsaturyan, A. High-precision two-phase laser rangefinder PFSD-1,2. E3S Web of Conferences 2019:https://doi.org/10.1051/e3sconf/20199706042
- Molebny, V.; McManamon, P.; Steinvall, O. K.; Kobayashi, T. Laser radar: historical prospective. Optical Engineering 2016:https://doi.org/10.1117/1.OE.56.3.031220
- Wikimedia Commons, File:2023 Dalmierz laserowy Bosh GLM 30.jpg(图 1,Jacek Halicki,CC BY-SA 4.0):https://commons.wikimedia.org/wiki/File:2023_Dalmierz_laserowy_Bosh_GLM_30.jpg
- Wikimedia Commons, File:TOF-camera-principle.jpg(图 2,Captaindistance,Public domain):https://commons.wikimedia.org/wiki/File:TOF-camera-principle.jpg
- Wikimedia Commons, File:Surveying prism and total station, for land surveying, in Shibuya-ku.jpg(图 3,Syced,CC0 1.0):https://commons.wikimedia.org/wiki/File:Surveying_prism_and_total_station,_for_land_surveying,_in_Shibuya-ku.jpg
- Wikimedia Commons, File:Apollo 11 Lunar Laser Ranging Experiment.jpg(图 4,NASA,Public domain):https://commons.wikimedia.org/wiki/File:Apollo_11_Lunar_Laser_Ranging_Experiment.jpg