偏振成像原理:四帧强度图怎样变成线偏振度与偏振角图像
一句话结论:四帧不同方位的强度图逐像素解出总光强与两个线偏振分量,得到线偏振度和偏振角;线偏振度低时偏振角不可信。
一张强度图丢掉了什么
同一段河面,正对着看是一片均匀的灰亮,偏一点角度却能看见水下的石头。普通相机把这两个方向的信息压成一个数:每个像素只记录到达它的总光强,电场往哪个方向摆动、两个正交分量相差多少,都在曝光时间里被平均掉了。两件颜色和亮度都相近的材料,可能一件是粗糙的漫反射表面,另一件是上过漆的金属;强度图分不出它们,偏振图可以。
偏振成像要补的就是这个被平均掉的自由度。对线偏振,两个数就够了:线偏振度(degree of linear polarization,DoLP)说这束光有多大比例是线偏振的,取值 0 到 1;偏振角(angle of polarization,AoP)说线偏振的振动方向朝哪,习惯取 0° 到 180°。再加一张总光强图,三张图逐像素对齐,就是最常见的线偏振成像输出。
难点在于普通相机一次只读一个方位。要得到 DoLP 和 AoP,至少得让光在三个不同方位的检偏器后面各测一次;实际常用四个方位,因为四个读数能顺便给出一个自洽性检查。采样方式分两类:一类让一片检偏器在镜头前转,分时拍几帧;另一类把微型检偏器直接做在焦平面上,每个像素只看一个方位,一次曝光拿到全部数据。前者时间分辨率低,后者牺牲空间分辨率——典型布局是 2×2 个像素组成一个超像素,分别对应 0°、45°、90°、135°,再通过插值把每个像素补齐成四个读数。两类方案的后续数学相同:先拿到同一场景的几帧不同方位强度图,再逐像素反演。
四帧强度图怎样解出 DoLP 与 AoP
设光沿 z 方向传播,检偏器透振方向与相机 x 轴成 θ。对一束准单色、部分线偏振的光,透过的强度可以写成
$$ I(\theta)=\frac{S_0}{2}\left[1+\mathrm{DoLP}\cos 2(\theta-\psi)\right], $$
其中 $S_0$ 是总光强,$\psi$ 是 AoP。这个式子就是马吕斯定律在部分偏振光上的写法:完全线偏振时 DoLP=1,$I(\theta)=S_0\cos^2(\theta-\psi)$,在 $\theta=\psi$ 处取极大、在 $\psi+90^\circ$ 处消光;自然光 DoLP=0,强度不随 θ 变。把它展开,得到
$$ I(\theta)=\frac12\left(S_0+S_1\cos 2\theta+S_2\sin 2\theta\right), $$
其中 $S_1=S_0\,\mathrm{DoLP}\cos 2\psi$、$S_2=S_0\,\mathrm{DoLP}\sin 2\psi$ 是两个线偏振分量的差。取 0°、45°、90°、135° 四个方位,读数分别是
$$ I_0=\frac{S_0+S_1}{2},\quad I_{45}=\frac{S_0+S_2}{2},\quad I_{90}=\frac{S_0-S_1}{2},\quad I_{135}=\frac{S_0-S_2}{2}. $$
反解只要加减:
$$ S_0=I_0+I_{90},\qquad S_1=I_0-I_{90},\qquad S_2=I_{45}-I_{135}. $$
理想情况下两组和相等:$I_0+I_{90}=I_{45}+I_{135}=S_0$。两者不一致,通常说明检偏器角度没对准、光源在四帧之间漂移,或者某一帧饱和;它不能指出是哪一种,但能阻止把一个已经出问题的数据集当成好数据去反演。
于是
$$ \mathrm{DoLP}=\frac{\sqrt{S_1^2+S_2^2}}{S_0},\qquad \psi=\frac12\arctan\frac{S_2}{S_1}. $$
$\psi$ 由 $\arctan(S_2/S_1)$ 给出,必须用双参数反正切,而不是单参数反正切,否则会丢掉象限;算出的角度再对 180° 取模,因为线偏振的振动方向转 180° 后没有区别。
这组式子把“拍四张图”变成了“每个像素做一次四则运算”。真正要小心的是几件事。第一,$S_0$ 在分母上,暗像素的 DoLP 对噪声极敏感,后文会定量说明。第二,$\psi$ 的参照是相机的 x 轴,不是实验室里的某个绝对方向;相机装歪、超像素行列方向与标称不符,都会给整张 AoP 图加一个常数偏置。第三,四个读数里没有 $S_3$,所以这套方案只测线偏振;圆偏振要另加波片或另设计光路,靠多拍几个角度补不出来。
一个看起来更省事的做法是只拍 0° 和 90° 两帧,用 $(I_0-I_{90})/(I_0+I_{90})$ 当 DoLP。它只测了 S1 一个分量:当线偏振方向恰好是 45° 时,两个读数相等,DoLP 被算成 0;而真实的线偏振度可能是 1。四角度方案用 S1、S2 的矢量和,才对任意方位都不漏。这也是为什么偏振相机至少要三个方位,实际工程更愿意用四个。
反光为什么带偏振:菲涅尔反射与布儒斯特角
偏振成像在自然场景里最先派上用场的地方是表面反光。阳光本身是非偏振的,斜着打到水面、玻璃或沥青上再反射回来,两个正交分量的反射率不同:垂直入射面的 s 分量反射得多,平行入射面的 p 分量反射得少,反射光因此变成部分线偏振光,振动方向由入射面决定。
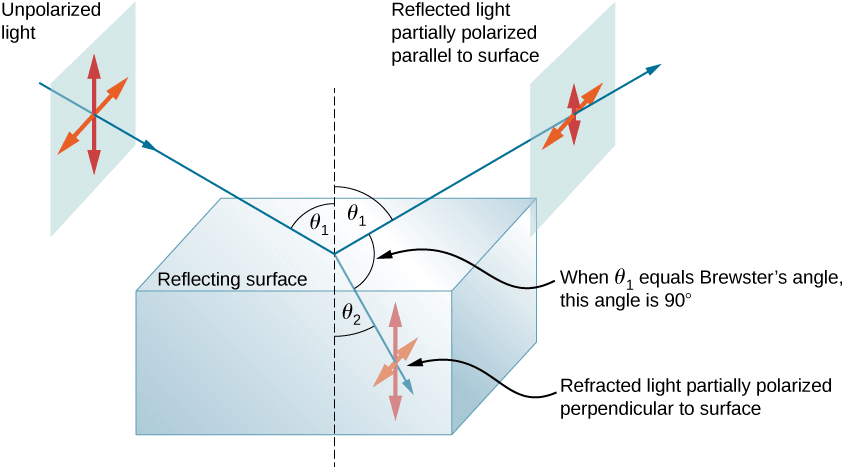
图 1:非偏振光斜入射到界面时,垂直入射面的分量(s 分量)反射得更多,平行入射面的分量(p 分量)在布儒斯特角处反射为零,反射光因此成为部分线偏振光,振动方向以 s 分量为主。
设界面两侧折射率为 $n_1$、$n_2$,入射角 $\theta_i$、折射角 $\theta_t$,两个分量的反射率分别是
$$ R_s=\left|\frac{n_1\cos\theta_i-n_2\cos\theta_t}{n_1\cos\theta_i+n_2\cos\theta_t}\right|^2,\qquad R_p=\left|\frac{n_2\cos\theta_i-n_1\cos\theta_t}{n_2\cos\theta_i+n_1\cos\theta_t}\right|^2. $$
折射角由斯涅尔定律 $n_1\sin\theta_i=n_2\sin\theta_t$ 给出。当 $\theta_i+\theta_t=90^\circ$ 时 $R_p=0$,这个入射角就是布儒斯特角,满足
$$ \tan\theta_b=\frac{n_2}{n_1}. $$
空气到水,$n_2/n_1\approx1.33$,于是 $\theta_b\approx53.1^\circ$。把反射光当成部分偏振光,它的线偏振度是
$$ \mathrm{DoLP}=\frac{R_s-R_p}{R_s+R_p}. $$
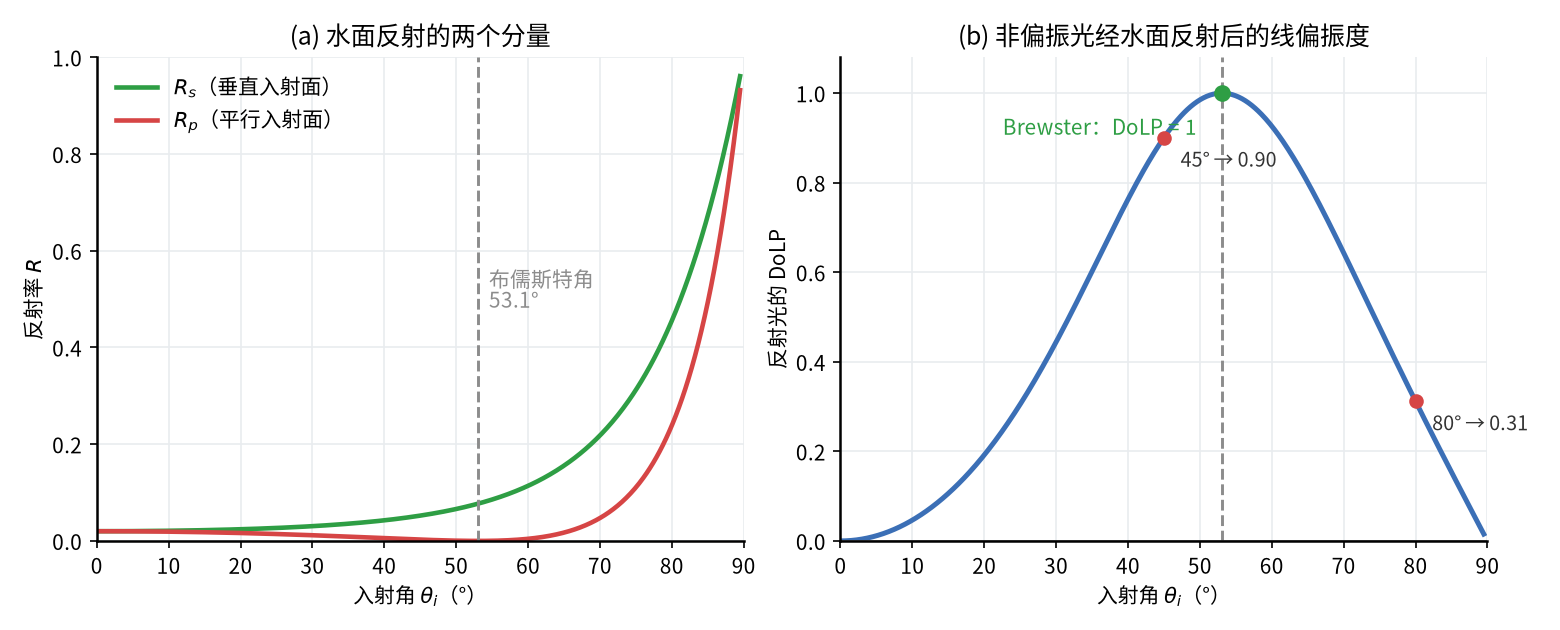
图 2:空气到水界面($n=1.33$)的菲涅尔反射与反射光线偏振度。(a) s 分量反射率随入射角单调上升,p 分量在布儒斯特角 53.1° 降为零后回升;(b) 非偏振光经水面反射后的 DoLP:垂直入射为 0,45° 时约 0.90,53.1° 达到 1,之后回落,80° 约 0.31,89° 约 0.03。
图 2 把“反光有多偏振”算成了一条曲线。垂直入射时两个分量反射率相等,DoLP 为 0;角度增大,s 与 p 的差距拉开,DoLP 上升;到 53.1° 时 p 分量完全透射进水里,反射光只剩 s 分量,DoLP 达到 1;再往掠射方向走,两个分量的反射率都趋近 1,差距反而缩小,DoLP 又回落到 0。所以同一片水面,相机俯角不同,拍到的 DoLP 可以差很多;把某个角度测到的 0.9 当成水面的固定属性,换一个机位就会对不上。
AoP 的规律更直接。反射光以 s 分量为主,s 方向垂直于入射面;对水平水面,这个方向就是水平的,与水面平行。因此水面反光的 AoP 会趋于与水面平行的方向,而不是指向太阳。反过来,如果已知光源方向和 AoP,也能从一张偏振图里反推表面法线方向,这是基于偏振的表面几何估计常用的出发点。
这些结论有明确的前提:单个光滑界面、非偏振照明、镜面反射。真实水面有波纹和泡沫,会混入多次散射和非偏振分量,DoLP 明显低于图 2 的理想值;玻璃后面的第二层反射、粗糙表面的漫反射也会把偏振“洗掉”。所以 DoLP 低不一定是噪声,也可能是表面本身不够镜面。
用途:从去反光到水下成像
最直接的应用是把反光压掉。反射光的偏振方向已知,把检偏器转到与它正交的方位,或者在算出 DoLP/AoP 后按偏振分量做抑制,就能让被反光盖住的细节露出来。图 3 是同一段河面的对照:未加偏振滤镜时,天空和云在水面的倒影占了主导;加上滤镜并转到合适方位后,水面反光被压低,水下和水面本身的纹理更清楚。
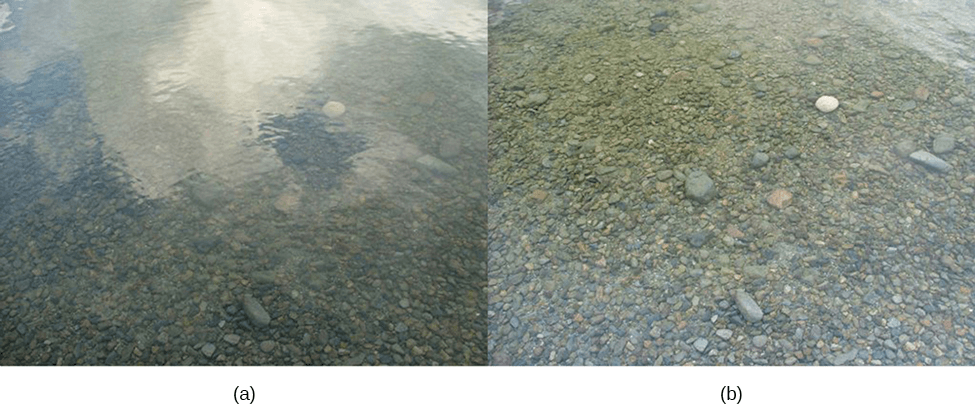
图 3:同一段河面的两张照片。(a) 未加偏振滤镜,天空和云在水面的倒影很强;(b) 加偏振滤镜并转到合适方位后,水面反光被压低,水下与水面细节更清楚。
第二个方向是散射介质中的成像。雾、浑浊水和生物组织会把目标光散射成一片背景,但后向散射光和来自目标的透射光在偏振特性上往往不同:前者经过多次散射,偏振度被压低;后者保留了一部分原有偏振。用 DoLP 和 AoP 估计背景散射的强度与介质的透射率,再把目标信号分离出来,是偏振去雾和水下成像的基本思路。这里输入的仍然是线偏振图,只是后续处理从“看偏振度”变成了“用偏振度做加权”。
第三个方向是遥感与材料区分。人造物体和自然表面的粗糙度、含水量、表面覆盖不同,反射光的 DoLP 和 AoP 会有统计差异;在遥感和工业检测里,这两张图常被当作额外的特征通道,与强度、颜色一起送入分类器。需要提醒的是,DoLP 不是材料的唯一指纹:同一材料换个观测角、换个光照方向,DoLP 就会变,单看一个数值下结论并不可靠。
表 1:线偏振成像的几类典型任务与成立条件。
| 任务 | 主要观测量 | 成立条件 |
|---|---|---|
| 压水面、玻璃反光 | AoP 定位反射方向,DoLP 判断反光强弱 | 以单次镜面反射为主,表面较平 |
| 水下、雾天去散射 | DoLP 与 AoP 区分背景散射和目标光 | 背景散射与目标光的偏振特性有差异 |
| 遥感与材料区分 | DoLP、AoP 作为额外特征 | 观测几何、光照和表面状态在比较范围内一致 |
三类任务都建立在同一件事上:先把每个像素的 DoLP 和 AoP 算出来。差别在于,去反光关心的是“反光在哪、有多强”,去散射关心的是“哪部分是背景”,分类关心的是“两张图的统计分布像什么”。如果反演本身带着未标定的偏置或过大的噪声,后面这些判断都会跟着偏。
一个完整案例:从四帧强度图到两张偏振图
为了把前面的公式完整走一遍,构造一个已知真值的合成场景:240×240 像素,分四个区域。左侧是水面,DoLP=0.80、AoP=90°、$S_0\approx0.90$;右侧是湿石面,DoLP=0.22、AoP=30°、$S_0\approx0.60$;其中左上方一块近垂直入射的积水,DoLP=0.02、AoP=45°;底部一条暗带,$S_0=0.05$,DoLP=0.60、AoP=120°。按 $I(\theta)=\frac{S_0}{2}[1+\mathrm{DoLP}\cos2(\theta-\psi)]$ 生成 0°、45°、90°、135° 四帧,每帧加标准差 0.01 的高斯噪声,再按前面的加减法逐像素反演。
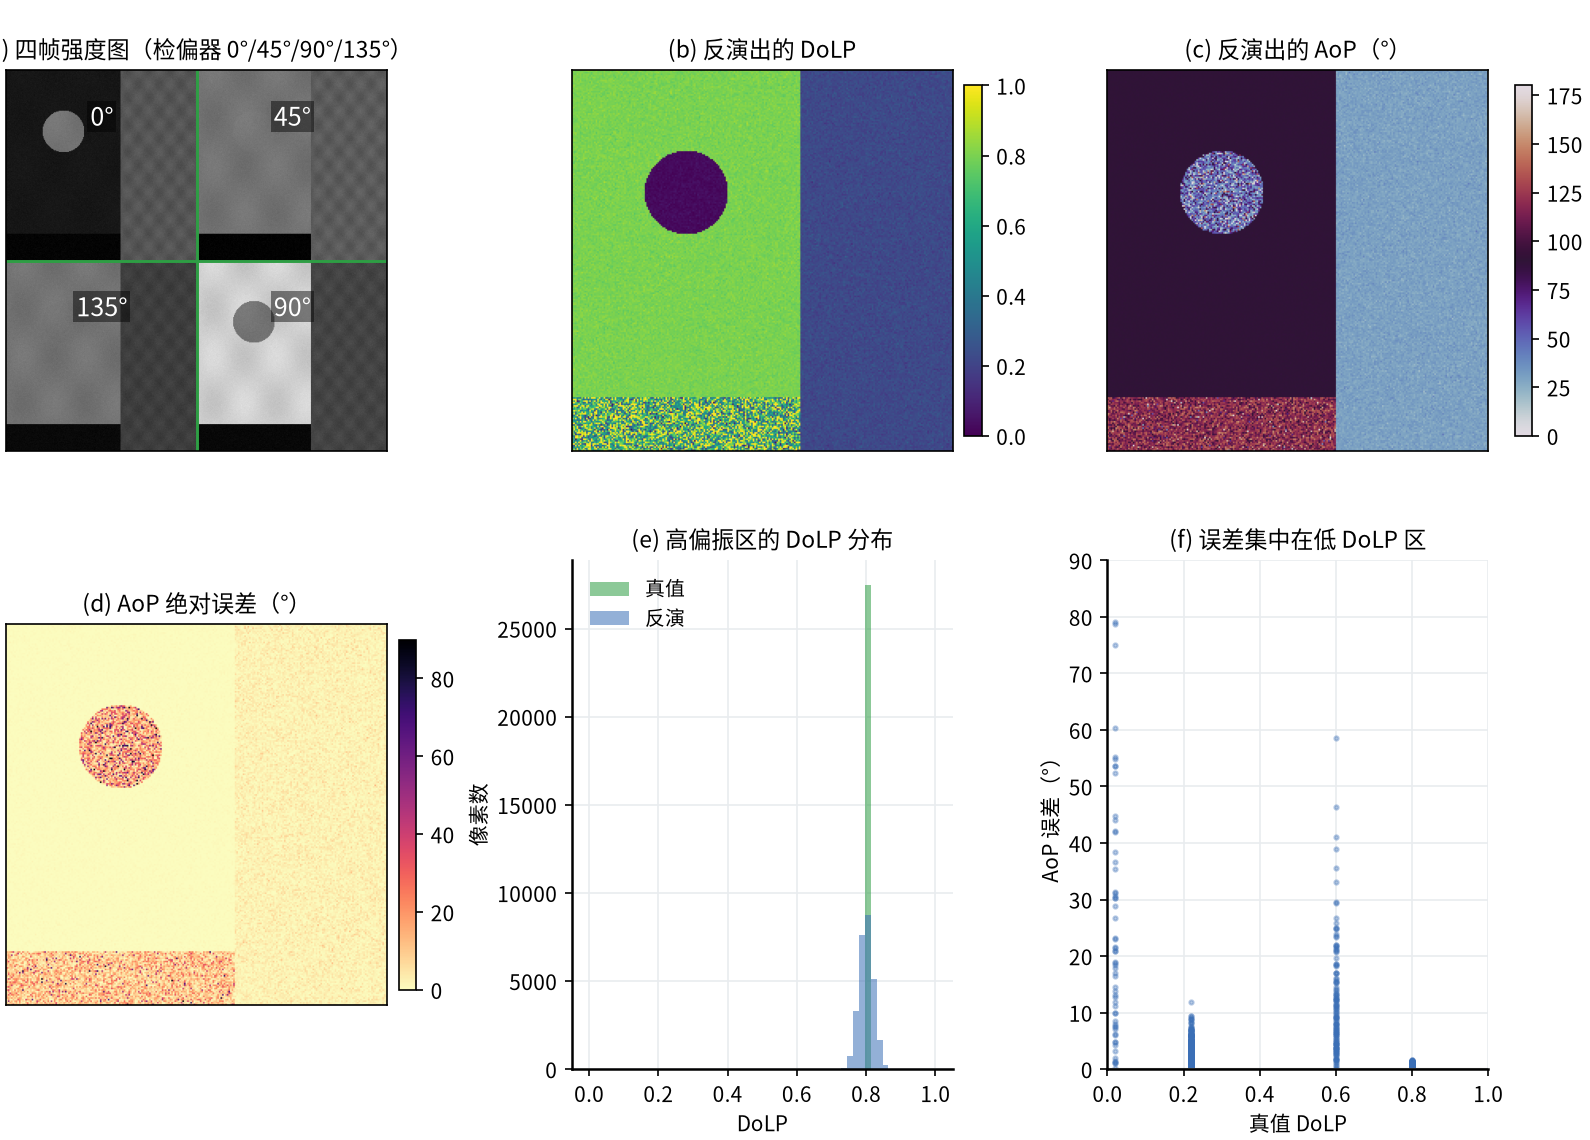
图 4:合成场景的四帧强度图与反演结果。(a) 检偏器在 0°、45°、90°、135° 时的四帧强度图,每帧加 $\sigma_I=0.01$ 的高斯噪声;(b) 逐像素反演出的 DoLP;(c) 反演出的 AoP;(d) AoP 绝对误差;(e) 高偏振区 DoLP 的分布;(f) AoP 误差随真值 DoLP 的变化。
高偏振的水面区几乎被原样恢复:反演 DoLP=0.800、AoP=90.0°,AoP 的中位误差只有 0.38°。湿石面 DoLP=0.221、AoP=30.0°,中位误差 2.06°。这两个区域说明,只要 DoLP 不太低、光强不太弱,四角度解调是稳的。
问题出在两个低偏振或低光强的区域。积水的真值 DoLP 只有 0.02,反演出来是 0.027;AoP 的中位误差 15.3°,81% 的像素误差超过 5°。图 4(c) 里这块区域的 AoP 已经看不出 45° 的本来方向,变成一片随机色斑;图 4(f) 则把所有像素画在一起,误差明显集中在 DoLP 接近 0 的一端。
暗带的问题更隐蔽。它的 $S_0$ 只有 0.05,0.01 的噪声相当于 20% 的相对起伏,反演出的 DoLP 从 0.60 被抬到 0.81,AoP 的中位误差 9.2°。这里没有哪一个环节算错了:$S_0$、$S_1$、$S_2$ 的加减都是对的,噪声在 $S_1$、$S_2$ 上也是零均值的。问题在于 DoLP 和 AoP 是 $S_1$、$S_2$ 的非线性函数,噪声经过平方、开方和反正切之后不再零均值:在低偏振端,它系统性地把 DoLP 往大处推,把 AoP 往随机方向拉。这个现象有一个直观的名字,叫噪声整流(noise rectification);它不会因为换一台更好的相机而消失,只会随着信噪比提高而减弱。
这个案例是数值实验,不是相机实拍;真实系统还会叠上固定图案噪声、标定残差和镜头偏振效应。但它把两件事分开了:公式本身在做什么,以及噪声在哪些区域接管了结果。下一节分别处理这两个来源。
标定与噪声:哪一步决定图像能不能用
标定要回答的是:每个像素的四个读数,实际对应哪个方位、多大消光比、多少偏置和增益。理想模型里四个检偏器是精确的 0°、45°、90°、135°,消光比无穷大,像素之间没有差异;真实的分焦面器件不是这样。纳米线偏振滤镜直接做在成像阵列上,纳米线尺寸的制造差异会让不同像素的消光比、透光率和中心方位都不一样。已有研究指出,这类差异可使滤镜的光学性质在阵列内变化达 20%;不校正,重建出的偏振图会带上明显的固定图案。
一个够用的逐像素模型是
$$ I_k(x,y)=d_k(x,y)+\frac{g_k(x,y)}{2}\left[S_0+p_k(x,y)\left(S_1\cos2\theta_k+S_2\sin2\theta_k\right)\right], $$
其中 $d_k$ 是暗偏置,$g_k$ 是增益,$p_k$ 是检偏器的二向色性(理想为 1),$\theta_k$ 是该像素的实际方位。标定就是把这四个量测出来,而不是把厂家标称的 0°、45°、90°、135° 直接填进去。可操作的顺序是:
- 暗场与增益:盖住镜头,按不同曝光时间采图,拟合每个像素的偏置和暗电流;再用均匀光源检查响应线性,避开饱和区。
- 方位与消光比:在均匀非偏振光源前放一片高质量线偏振片,旋转到多个已知角度,对每个超像素拟合 $I(\theta)$ 的相位和调制深度,得到 $\theta_k$ 与 $p_k$。
- 视场与波长:在视场中心和边缘分别重复,在工作波段内重复;分焦面器件的偏振特性还可能随入射角和工作波长变化,只标中心点可能把边缘的系统误差带进图里。
- 残差检查:用没有参与标定的偏振态做独立校验,残差应当与重复测量的噪声同量级;残差明显偏大,通常说明模型漏了一项,例如镜头本身的偏振、传感器非线性或杂散光。
标定之后才轮到噪声。设四个读数的噪声独立、标准差都是 $\sigma_I$,由 $S_1=I_0-I_{90}$、$S_2=I_{45}-I_{135}$ 可知 $\mathrm{Var}(S_1)=\mathrm{Var}(S_2)=2\sigma_I^2$。把 $\psi=\frac12\arctan(S_2/S_1)$ 对 $S_1$、$S_2$ 求偏导,并用 $S_1^2+S_2^2=(S_0\mathrm{DoLP})^2$,得到
$$ \sigma_\psi=\frac{\sigma_I}{\sqrt2\,S_0\,\mathrm{DoLP}}. $$
角度单位是弧度,乘以 $180/\pi$ 换成度。这个式子说清了三件事:噪声随光强 $S_0$ 下降而增大;随 DoLP 下降而增大;与 AoP 本身无关——45° 的线偏振和 90° 的线偏振,只要 DoLP 和光强相同,AoP 的噪声就一样。
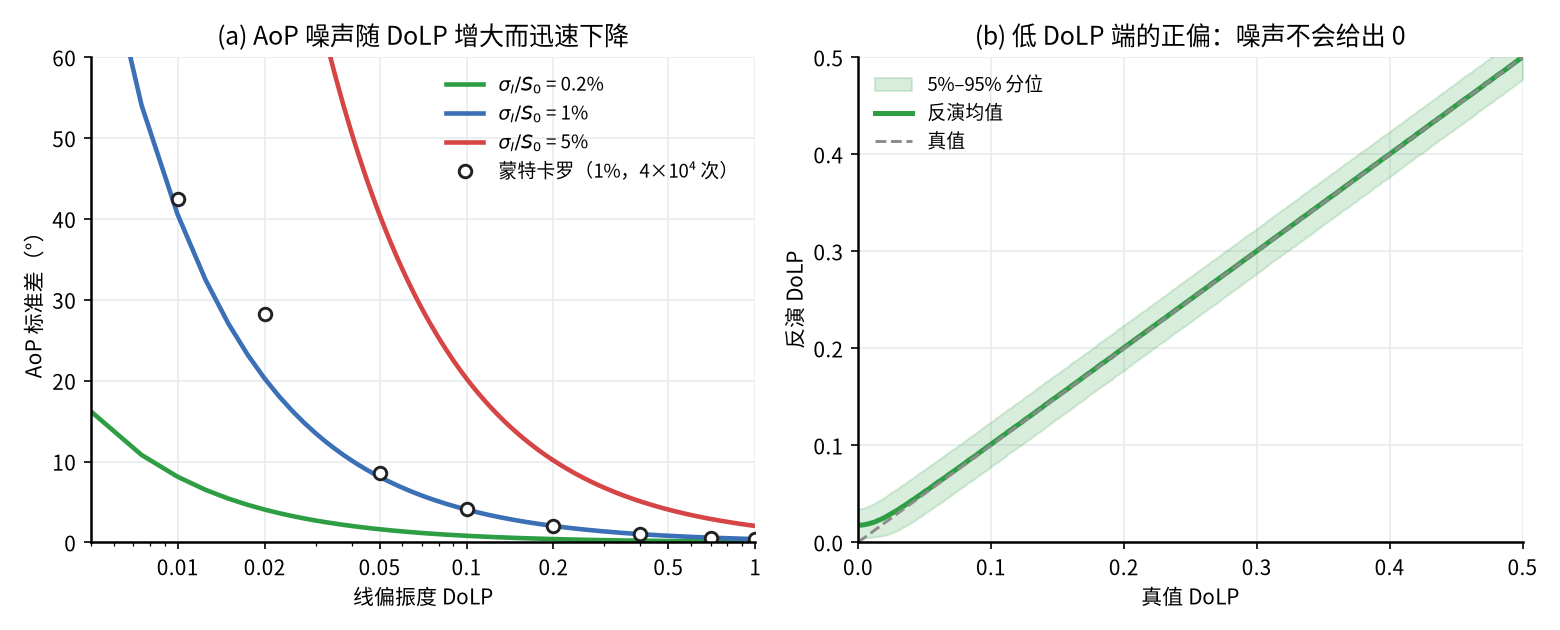
图 5:AoP 噪声与低偏振端的 DoLP 正偏。(a) 按 $\sigma_\psi=\sigma_I/(\sqrt2 S_0\mathrm{DoLP})$ 计算的 AoP 标准差随 DoLP 的变化,三条曲线对应 $\sigma_I/S_0=0.2\%$、$1\%$、$5\%$,黑点为 1% 情形下 $4\times10^4$ 次蒙特卡罗的结果;(b) 真值 DoLP 从 0 到 0.5 时反演 DoLP 的均值与 5%–95% 分位。
把数字代进去:$\sigma_I/S_0=1\%$ 时,DoLP=0.10 对应的 AoP 标准差约 4.1°,DoLP=0.02 时约 20°。图 5(a) 的蒙特卡罗点在高 DoLP 端与曲线重合(0.30 时解析 1.35°、模拟 1.36°),到 DoLP=0.02 时模拟值 28.4° 已经明显高于解析值——线性误差传播在角度散布很大时失效,实际误差比公式给的还大。图 5(b) 则显示 DoLP 的正偏:真值为 0 时反演均值约 0.018,正好等于 $\sigma\sqrt{\pi}/S_0$ 给出的瑞利噪声底。换句话说,一张完全非偏振的均匀光图,在 1% 噪声下也会显示出约 1.8% 的 DoLP。
这些数字直接决定使用方式。在 1% 的相对噪声下,DoLP 低于约 0.05 时 AoP 的标准差已经在 8° 以上,单像素的 AoP 基本不可信;此时可以把相邻像素合并成更大的空间单元,$N$ 个像素平均把噪声降到 $1/\sqrt{N}$,代价是空间分辨率;也可以增加曝光或提高增益,但要注意饱和。报图时最好把 DoLP 和 AoP 一起给出,并在低 DoLP 区域打掩膜,而不是让读者对着随机色斑猜方向。反过来,DoLP 图本身在低光强区也会被噪声抬高,不能只看它亮不亮就判断“这块材料偏振性强”。
表 2:线偏振成像的主要误差源及其表现。
| 误差源 | 主要影响 | 在图上的表现 | 处理 |
|---|---|---|---|
| 暗电流与偏置 | $S_0$ | DoLP 整体偏低,AoP 影响较小 | 每次减暗场 |
| 增益不均与渐晕 | $S_0$ | 低空间频率的 DoLP 伪纹理 | 平场校正 |
| 检偏器方位误差 | $S_1$、$S_2$ 交叉 | AoP 整体偏移或周期性偏差 | 逐像素标定 $\theta_k$ |
| 有限消光比 | 低 DoLP 区 | DoLP 偏低、AoP 噪声增大 | 矩阵标定,代入 $p_k$ |
| 光子与读出噪声 | 全部 | 低 DoLP 区 AoP 发散 | 增加曝光、合并像素 |
| 视场与波长依赖 | 全图 | 边缘区域系统偏差 | 分视场、分波段标定 |
把这条链路走完,四帧强度图到两张偏振图之间其实只有两步:一步是逐像素的线性解调,一步是把标定和噪声交代清楚。前者决定图上的数是什么,后者决定这些数在哪些像素上还能用。DoLP 高、光强足的区域,偏振图能稳定地给出表面方向和反光强弱;DoLP 低或光强弱的区域,稳妥的做法是标出不可信范围,而不是让算法把噪声画成结构。
参考资料
- OpenStax, Rice University. University Physics Volume 3, §1.7 Polarization. https://openstax.org/books/university-physics-volume-3/pages/1-7-polarization (图 1、图 3 取自该节,CC BY 4.0;图 3 照片为 Amithshs/Wikimedia Commons 作品的修改版)
- OpenStax, Rice University. University Physics Volume 3, §1.3 Refraction. https://openstax.org/books/university-physics-volume-3/pages/1-3-refraction
- Chen Y., Zhu Z., Liang Z., Iannucci L. E., Lake S. P., Gruev V. Analysis of signal-to-noise ratio of angle of polarization and degree of polarization. OSA Continuum, 2021, 4(5): 1461. https://doi.org/10.1364/osac.422541
- Powell S. B., Gruev V. Calibration methods for division-of-focal-plane polarimeters. Optics Express, 2013, 21(18): 21039. https://doi.org/10.1364/oe.21.021039
- Tyo J. S., Goldstein D. L., Chenault D. B., Shaw J. A. Review of passive imaging polarimetry for remote sensing applications. Applied Optics, 2006, 45(22): 5453. https://doi.org/10.1364/ao.45.005453
- Li X., Han Y., Wang H., Liu T., Chen S.-C., Hu H. Polarimetric imaging through scattering media: a review. Frontiers in Physics, 2022, 10: 815296. https://doi.org/10.3389/fphy.2022.815296