傅里叶叠层成像原理:用 LED 阵列合成高数值孔径
一句话结论:一圈 LED 从不同角度照明,让低数值孔径物镜在傅里叶频谱里攒出一张高数值孔径复振幅图,相位靠迭代算法找回。
一台便宜显微镜的两难
用过显微镜的人大多遇到过这种别扭:换上高倍物镜,细胞里的细节清楚了,视野却窄得只能装下几个细胞;换回低倍物镜,视野开阔了,细节又糊成一团。这不是操作问题。常规显微镜的吞吐能力由光学系统的空间带宽积(space-bandwidth product,SBP,即系统能从光信号里取出的自由度数目)决定,分辨率与视场被牢牢绑在一起:一台 20×、数值孔径(numerical aperture,NA,衡量物镜收集大角度光的能力)约 0.4 的物镜,分辨率约 0.8 μm,视场直径约 1.1 mm,对应的 SBP 只有 7 megapixels 上下。
要跳出这个限制,最直接的办法是机械扫描:拍下许多小区域,再拼接成一张大图。代价是精密的位移台、逐块的自动对焦,以及随之而来的时间与对准误差。另一条路线把问题交给算法。样品不动、物镜不动,只改变照明方向,用一台低倍物镜连拍几十上百张低分辨率照片,再算出一张高分辨率复振幅图像。这套方法叫傅里叶叠层成像(Fourier ptychographic microscopy,FPM)。
换个角度照明,等于换个观察窗口
理解 FPM,先要接受一个傅里叶光学的说法:物镜真正”传递”的东西,可以在频谱里看成一个圆形窗口。物镜的相干传递函数就是半径等于 $\mathrm{NA}\cdot k_0$ 的圆孔,其中 $k_0 = 2\pi/\lambda$ 是真空波数。样品越细的结构,对应频谱里越靠外的频率;超出这个圆孔的部分,物镜一概收不到,分辨率因此有上限。
斜着照明改变了什么?当一束平面波以某个角度照到样品上,样品感受到的照明多了一个横向波矢分量。等效地看,样品频谱整体平移了一段,原本落在圆孔外的高频被搬进圆孔里,于是被相机记录下来。每换一个照明角度,就等于换一个观察窗口。
把最外圈照明能提供的角度折算成照明数值孔径 $\mathrm{NA_{illum}}$,物镜自身的孔径是 $\mathrm{NA_{obj}}$,两者叠加就能得到合成数值孔径:
$$\mathrm{NA_{syn}} = \mathrm{NA_{obj}} + \mathrm{NA_{illum}}$$
这就是 FPM 的分辨率上限从哪来的。2013 年的原型机上,物镜只有 2×、0.08 NA,最外圈 LED 提供的照明角把合成 NA 推到 0.5。
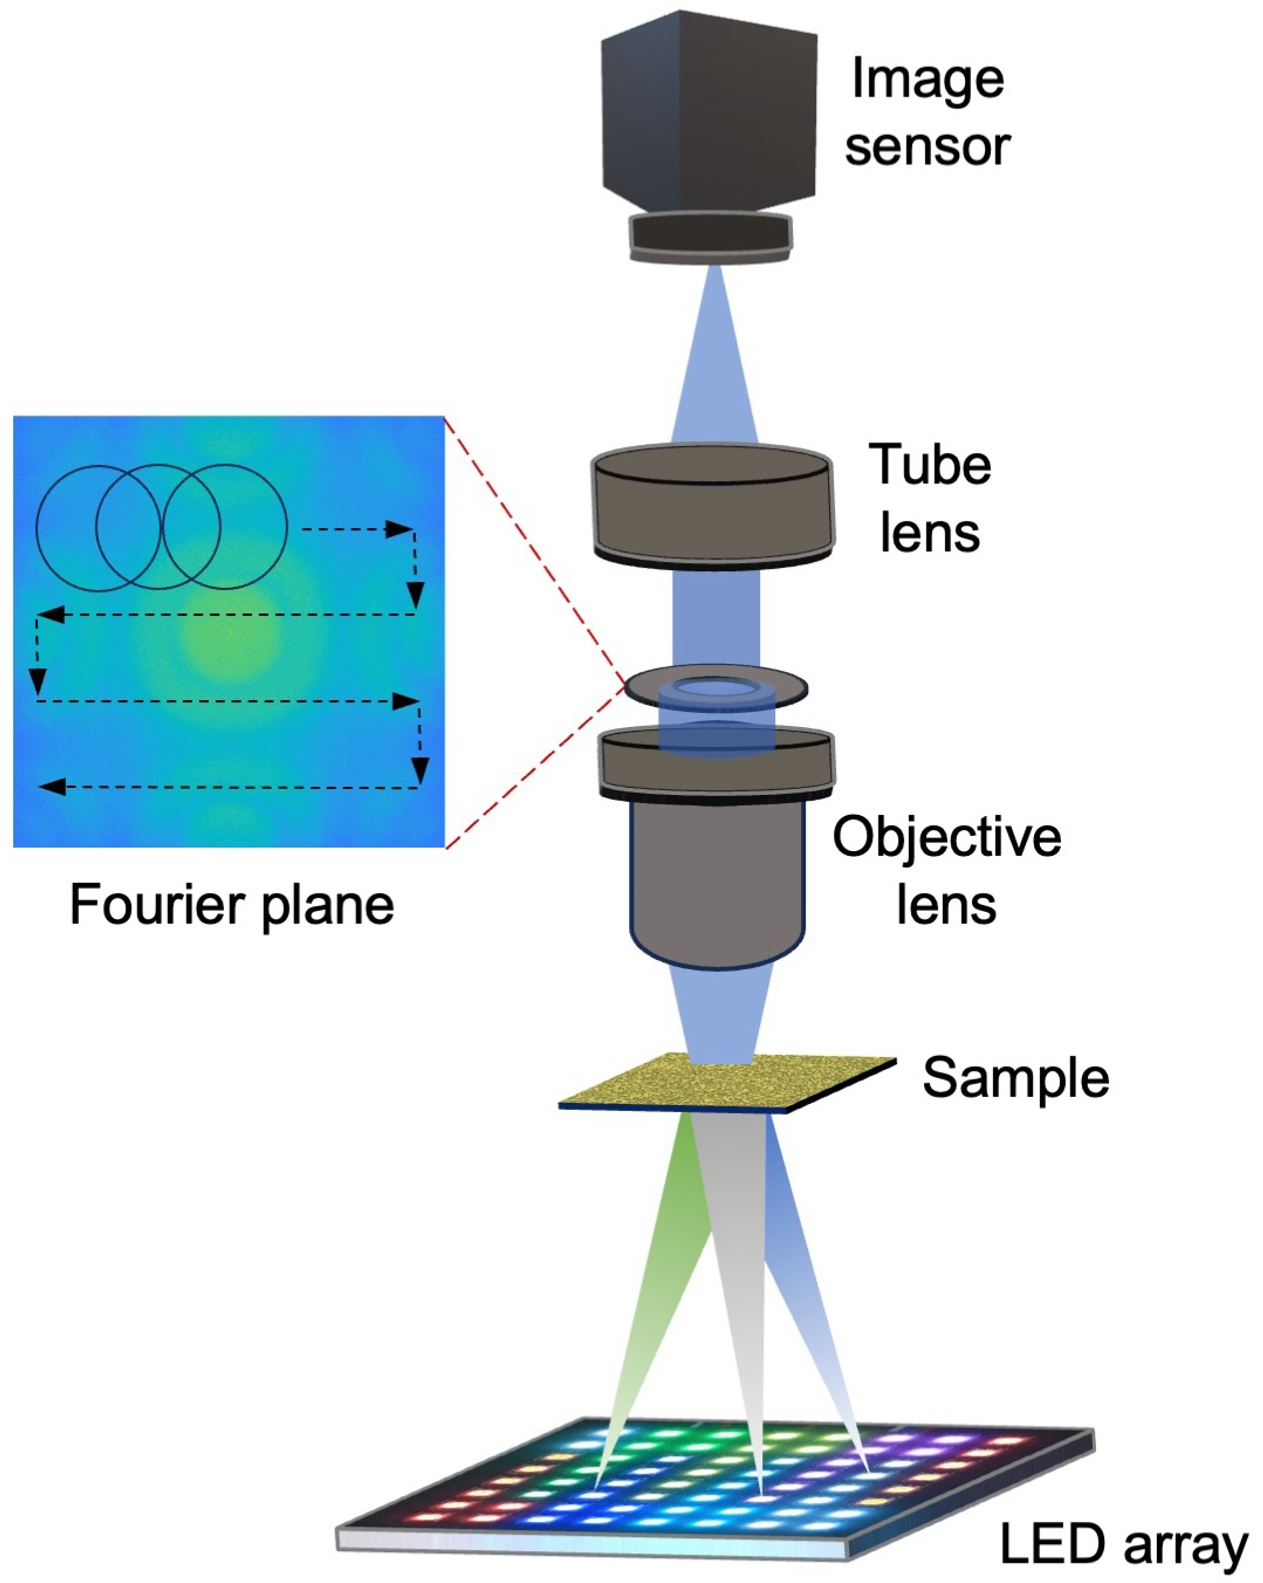
图 1:LED 阵列从多个角度依次照明样品,相机记录下一系列低 NA 图像,每张图对应傅里叶频谱上不同位置的子区域;计算相位恢复把各子区域拼合,输出高 NA 复振幅图像。
LED 阵列与光路长什么样
整套装置的主体仍是一台普通显微镜,改动主要在照明侧。2013 年那台原型机把可编程彩色 LED 阵列放在样品台下方约 8 cm 处,物镜工作距离约 6 mm;LED 的中心波长分别是 632 nm(红)、532 nm(绿)和 472 nm(蓝),每条谱线带宽约 20 nm,够得上准单色、空间相干的照明条件。相机端只记录强度,不需要干涉参考光,也不用相移元件。
| 部件或参数 | 该原型机的取值 |
|---|---|
| 物镜 | 2×、0.08 NA |
| 照明 | 可编程彩色 LED 阵列,置于样品台下方约 8 cm |
| LED 中心波长 | 632 nm(红)、532 nm(绿)、472 nm(蓝),带宽约 20 nm |
| 物镜工作距离 | 约 6 mm |
| 合成数值孔径 | 0.5 |
| 重建分辨率 | 0.78 μm(USAF 靶第 9 组第 3 号元素线宽) |
| 视场 | 约 120 mm² |
| 景深 | 0.3 mm,且景深范围内分辨率基本不变 |
表 1:2013 年 FPM 原型机的主要参数,除注明外均在 632 nm 下表征。
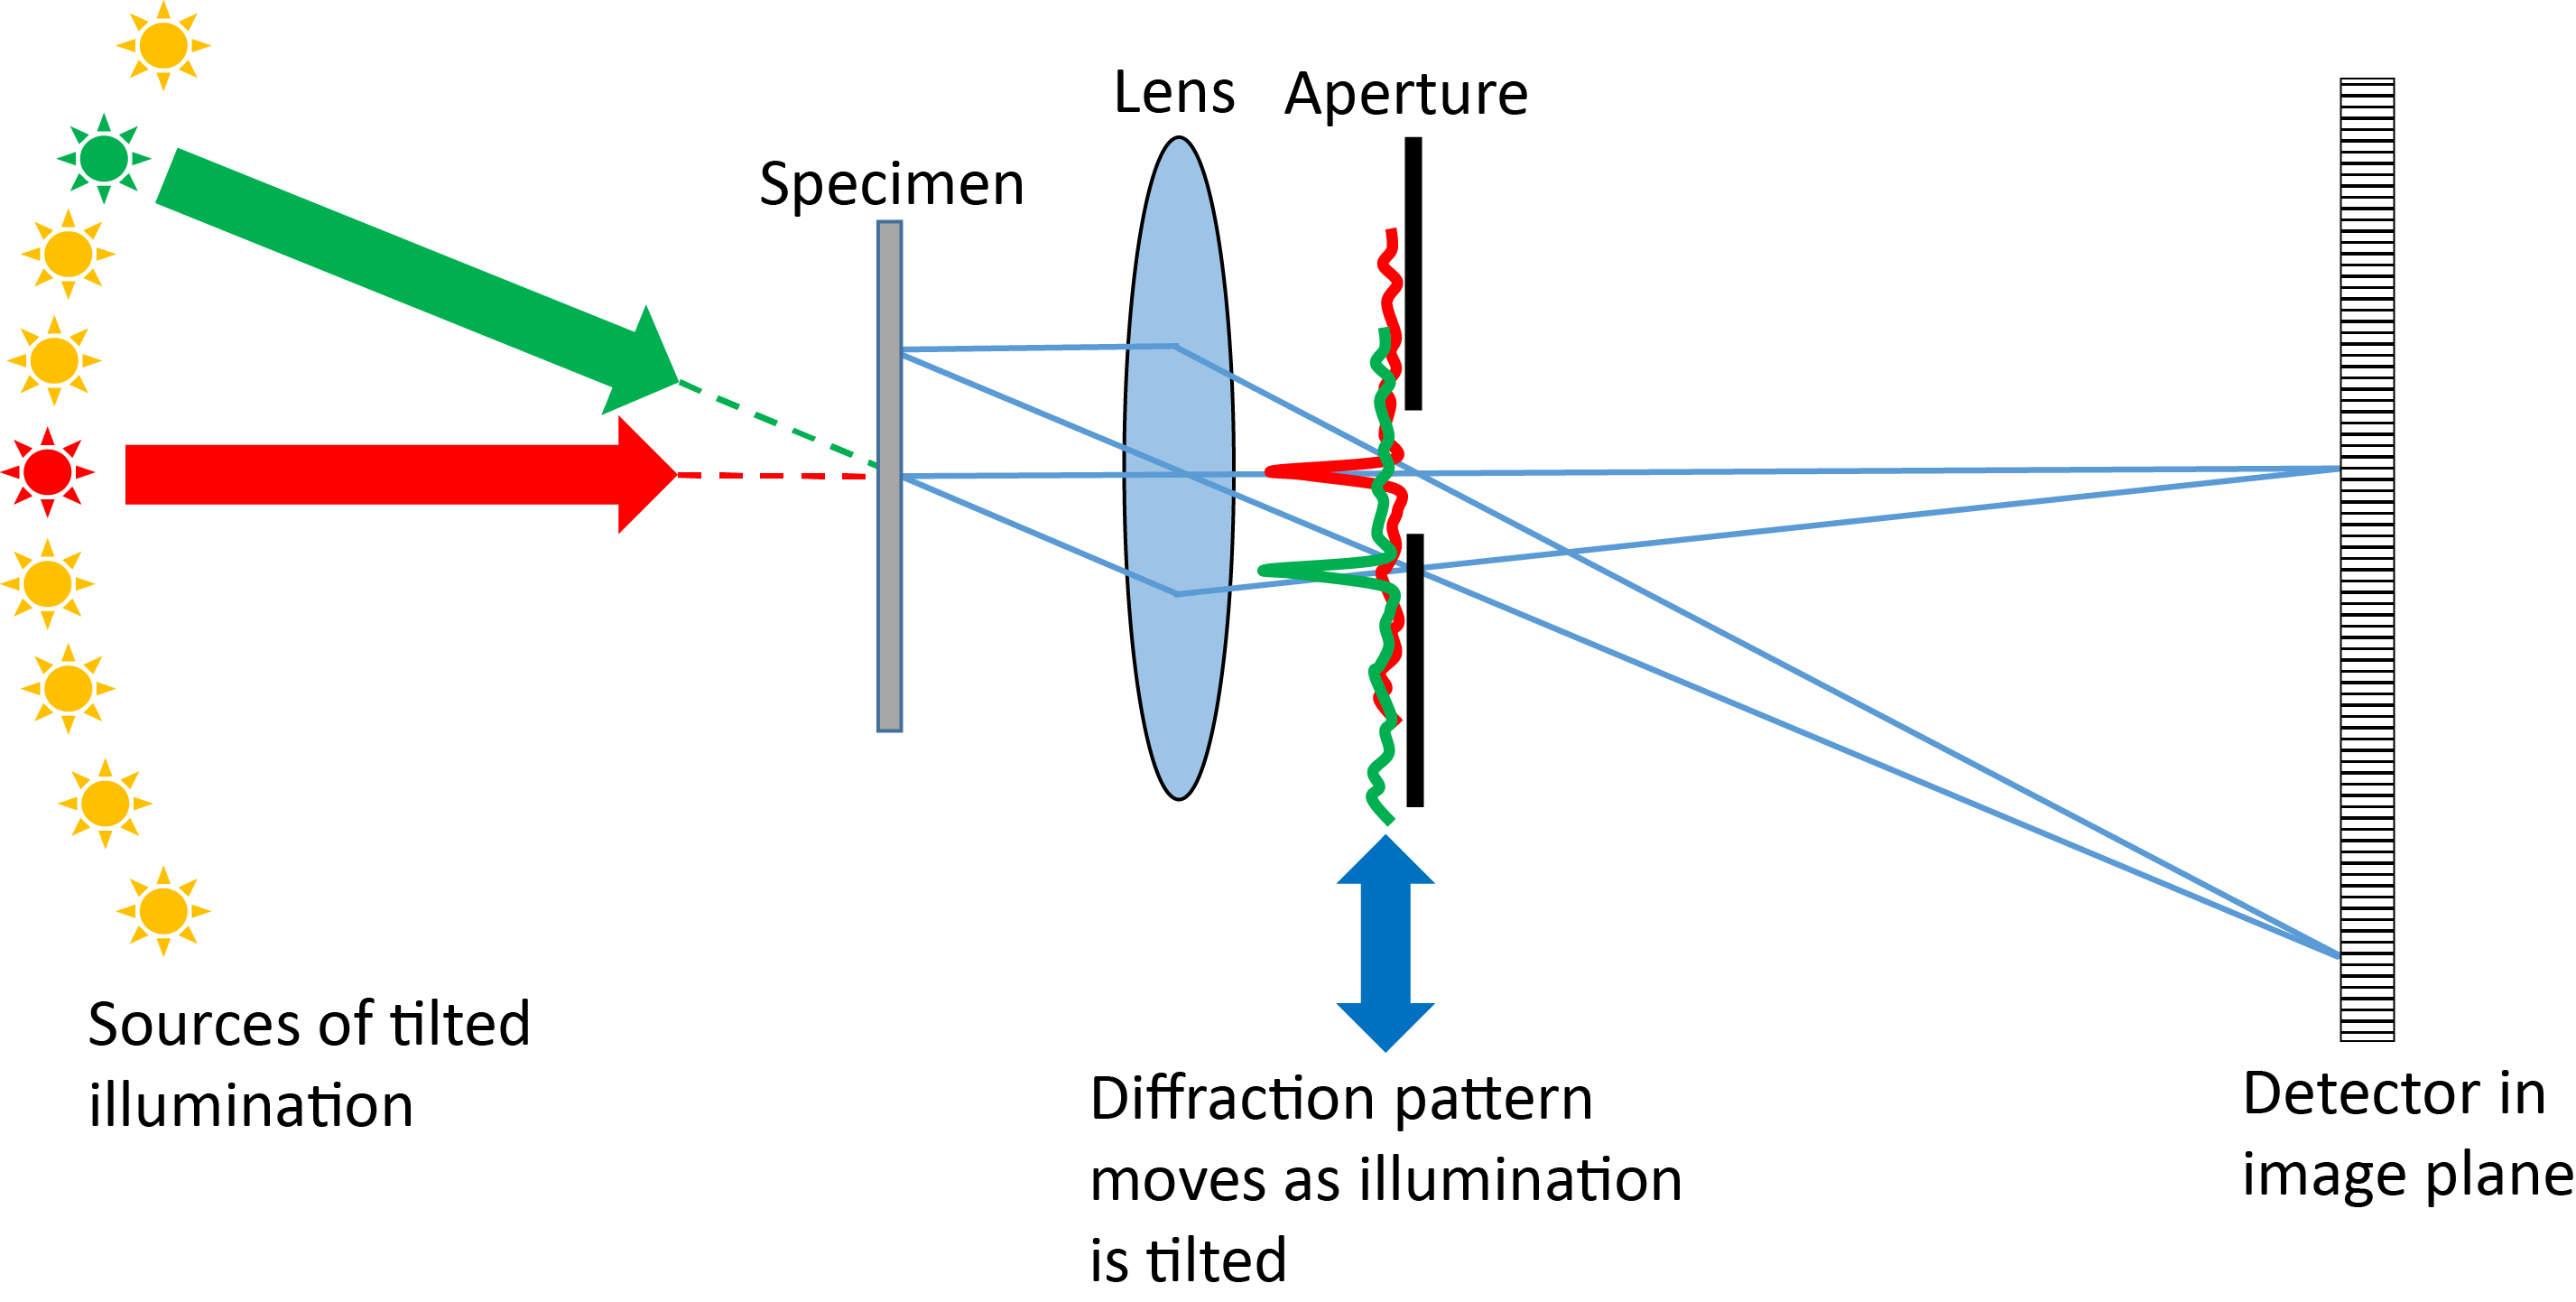
图 2:傅里叶叠层成像的光路组成:LED 阵列从下方以不同角度照明样品,物镜收集衍射光,管镜在相机靶面成像,逐角度拍摄的强度图交给算法处理。
物镜决定视场,照明角度决定分辨率上限,两者分工明确。低倍物镜负责把 120 mm² 的大视场一次收全,代价是衍射极限只有 3.95 μm 左右(按 λ/2NA 估算:632 nm ÷ 0.16)。FPM 重建后,USAF 分辨率靶第 9 组第 3 号元素的 0.78 μm 线宽清晰可辨,分辨率提升约 5 倍;这与合成 NA 0.5 对应的约 0.63 μm 极限在同一量级。景深的表现同样反直觉:这套系统的 0.3 mm 景深,比常规 0.5 NA 物镜大约长 25 倍,而且在这个范围内分辨率几乎不随离焦变化。最终这张宽视场、高分辨的图,SBP 从过去的 7 megapixels 量级跳到约 1 gigapixel。
算法怎么把碎片拼起来
到这里,问题的关键浮出水面:相机只测强度,相位一概不知。相位却决定了哪块频谱该往哪里拼、拼得对不对。这正是相位恢复(phase retrieval)要解决的问题——只知道振幅谱,把相位找回来。
FPM 的办法是利用”重叠”。每张低分辨图对应频谱上的一个子区域,相邻子区域之间留出足够的交叠部分;同一块频谱区域会被两张甚至更多张不同照明角度的图覆盖,算法于是有了多余约束,相位不再自由。实现中采用的频谱重叠约为 65%。重叠不够,迭代就会跑偏,这一条是 FPM 能收敛的硬条件。
为了满足后续拼接的需要,原始图像还得拍得足够细:采样要求是 $\lambda/(2\cdot \mathrm{NA_{obj}})$。代入 632 nm 与 0.08 NA,得到约 3.95 μm——相机靶面上每个原始像素对应的样品尺寸必须不大于这个值,否则高频信息在拍摄阶段就已经丢失,后面再算也补不回来。
迭代的每一轮都按同一套动作走。
| 步骤 | 操作 |
|---|---|
| 1 | 对当前的高分辨复振幅猜测做傅里叶变换,得到频谱 |
| 2 | 按第 $i$ 个照明角度,在频谱中取出对应的子区域(相当于一次低通) |
| 3 | 逆变换回空间域,得到一张低分辨目标图像 |
| 4 | 用第 $i$ 张测量强度的平方根替换它的振幅,相位保持不变 |
| 5 | 再变换回频谱,把该子区域写回高分辨频谱;换下一张图重复以上过程 |
表 2:FPM 迭代恢复流程中,每张低分辨强度图执行的一轮更新。
用测量值替换振幅这一步是整个算法的支点。测量到的强度是可靠的,猜测的振幅不可靠,那就只信测量,保留自己算出来的相位。遍历完全部 $N$ 张图算一轮,反复迭代直到收敛,再变换回空间域,输出一张高分辨的复振幅图——振幅给出强度像,相位给出定量相位像。
算完之后,代价也清楚。把 150×150 的原始像素重建为 1500×1500 的图块,单块耗时约 1 秒;拼接出整幅全视场图像约 10 分钟,这还是在没有动用 GPU 的 Intel i7 机器上。彩色成像要按三个波段各算一遍,时间还要再乘三。
分辨率能推到多高:NA 1.6 的例子
合成孔径公式里,$\mathrm{NA_{illum}}$ 能取多大,取决于照明角度能开到多大。空气中照明的数值孔径上限小于 1,所以早期 FPM 系统的有效成像 NA 大多停在 0.4 到 0.7 之间。想再往上走,得让照明也进入高折射率介质。
2017 年的一项工作给出了示范:用基于 LED 阵列的数字油浸聚光镜产生大角度平面波照明,把一台 10×、0.4 NA 物镜的最终有效成像 NA 推到 1.6。这里的照明数值孔径约 1.2,已经超过 1,靠的正是油浸。结果是在 435 nm 波长下实现 154 nm 的半周期分辨率,视场 2.34 mm²,SBP 达 98.5 megapixels,约等于同分辨率常规非相干显微镜的 50 倍。
数字之间还能互相印证一下:有效 NA 1.6、波长 435 nm,按 λ/2NA 估算的分辨极限约为 136 nm,实测半周期 154 nm,两者相差约 13%,量级吻合。这说明”照明角度换空间频率”这条链条在推到高 NA 时依然成立,只是照明的实现方式被迫从空气换成了浸没介质。
它和别的”超分辨”不是一回事
“超分辨”是一顶被好几类技术共用的帽子,路线差别很大。结构光照明超分辨(structured illumination microscopy,SIM)靠的是图案照明:把条纹光投到样品上,让观测窗口外的高频与照明条纹发生混频,搬进可观测区域,再用多帧相移在倒易空间把混叠的信息分离出来。FPM 不投图案,它换的是照明方向的顺序:一次一个角度,逐张采集,拼的是频谱位置。
| 技术 | 采集方式 | 分辨率提升的来源 | 典型适用场景 |
|---|---|---|---|
| 傅里叶叠层成像 | 固定样品与物镜,逐角度照明,记录强度图 | 照明角度提供额外频谱子区域,合成数值孔径等于物镜 NA 与照明 NA 之和 | 薄样品的大视场高分辨定量相位成像 |
| 结构光照明超分辨 | 图案照明,多帧相移采集 | 莫尔效应把观测区外的高频搬入可观测区,再在倒易空间分离重建 | 荧光显微中的亚细胞结构观察 |
| 扫描式叠层成像 | 探针在样品上带重叠地逐点扫描,记录衍射图 | 重叠衍射数据提供相位与频谱约束,不依赖成像透镜 | X 射线、电子与极紫外波段的高分辨成像 |
表 3:三类常被并称为”叠层/超分辨”的技术在采集方式和提升机制上的差别。
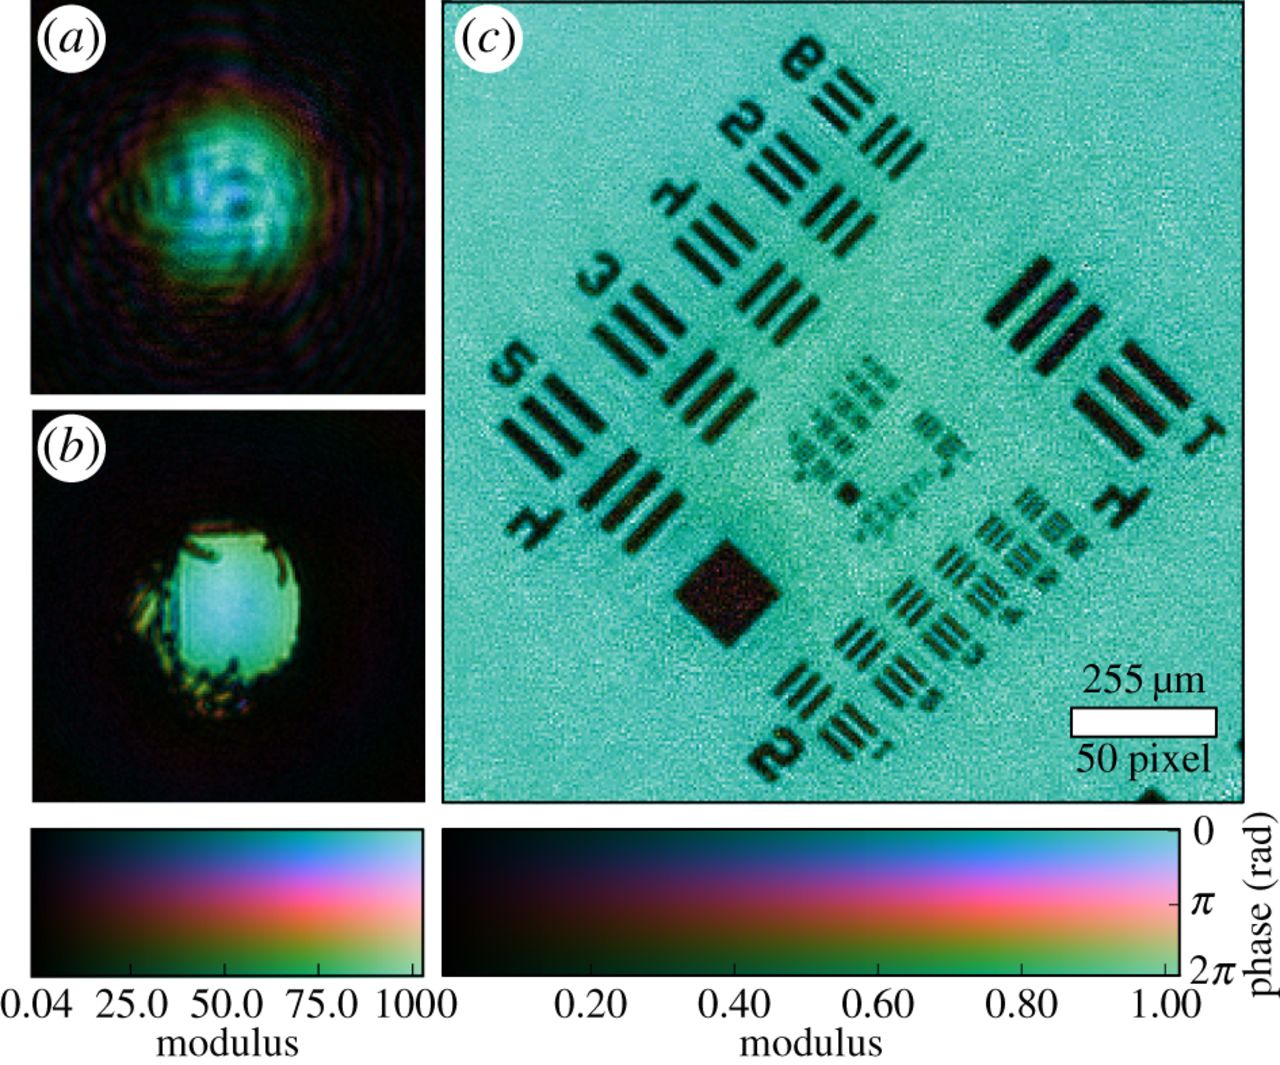
图 3:可见光叠层成像重建的美国空军分辨率靶,用硬纸板上扎出的针孔作探针孔径采集(属于扫描式叠层成像,与本文讨论的傅里叶叠层成像采集方式不同)。
叠层成像这个大家族有一个共同特征:让一个已知的”探针”函数相对样品横向平移,且相邻位置的照明区域互相重叠,再记录远处的衍射图样去反推样品。平移不变性是这个家族的判别标志,用可见光、X 射线、电子和极紫外都能实现,覆盖的尺度跨度约九个数量级。FPM 属于其中的”照明角度扫描”变体:探针不动,照亮样品的平面波方向在变。
顺带说清另一个容易混淆的邻居。光场显微镜同样利用空间分辨与角度分辨之间的权衡,但它用一次快照换取整组视角,代价是牺牲空间分辨率;FPM 是把不同视角在时间上顺序拍下来,用这些角度换取二维样品更高的空间分辨率。
前提与边界
FPM 把一部分成像任务从光学系统转移给了算法,自然也要接受算法那边的约束。
最硬的一条是样品要薄。重建模型默认样品是二维薄相位物体,多次散射和厚样品内部的折射会破坏这个假设;处理厚样品通常要改用多层切片模型,或者干脆换回共聚焦之类的光学切片手段。
其次是照明角度的物理上限。空气中的照明数值孔径无法达到 1,因此单靠空气照明的 FPM 系统,合成 NA 的增幅是有天花板的。要突破这一点,就得像 2017 年那项工作一样引入油浸聚光镜,让照明光也穿过高折射率介质。
工程上还有一串标定工作:LED 的实际位置、逐个器件的亮度差异、暗电流、边缘视场的渐晕,任何一项没标好都会在频谱拼接时留下伪影。好在这套框架自带一条补偿通道——把物镜的光瞳函数一并作为未知量参与迭代,就相当于做了一次数字波前校正,既能修正像差,也能把景深扩展到光学系统的物理极限之外。
最后是算力与成像速度的取舍。原始图数量决定了频谱覆盖率,也决定了重建时间;那台原型机拼出一幅全视场高分辨图要约 10 分钟。把 FPM 推向动态活细胞观测这类场景,采集与重建的实时化是需要继续推进的方向。
常见误解
误以为 FPM 是把多张照片在空间域拼起来,好比手机的全景拼接。 实际上拼接发生在傅里叶空间:每张低分辨图对应频谱上的一个子区域,算法用测量强度替换振幅后写回频谱,空间域图像只是逆变换的结果。
误以为堆的 LED 越多、角度越大,分辨率就能一直往上走。 实际上合成数值孔径受 $\mathrm{NA_{obj}} + \mathrm{NA_{illum}}$ 约束,空气照明下 $\mathrm{NA_{illum}}$ 小于 1,而且原始图像采样要满足 $\lambda/(2\cdot \mathrm{NA_{obj}})$、相邻频谱子区域要有足够重叠,这些条件不满足,算法不收敛。
误以为相位是从硬件上直接测出来的。 实际上相机只记录强度,相位是靠重叠约束在迭代中找回来的;这也是 FPM 能同时给出定量相位像的原因。
误以为 FPM 与 X 射线、电子叠层成像是同一件事。 实际上 FPM 固定样品、改变照明方向;经典叠层成像移动探针并重叠扫描。两者共享”重叠测量重建复振幅”的思想,采集几何并不相同。
参考资料
- Guoan Zheng, Roarke Horstmeyer, Changhuei Yang. Wide-field, high-resolution Fourier ptychographic microscopy. Nature Photonics 7, 739–745 (2013). DOI: https://doi.org/10.1038/nphoton.2013.187 ;作者手稿开放全文:https://pmc.ncbi.nlm.nih.gov/articles/PMC4169052/ ;预印本:https://arxiv.org/abs/1405.0226
- Jiasong Sun, Chao Zuo, Lin Zhang, Qian Chen. Resolution-enhanced Fourier ptychographic microscopy based on high-numerical-aperture illuminations. Scientific Reports 7, 1187 (2017). DOI: https://doi.org/10.1038/s41598-017-01346-7 ;开放全文:https://pmc.ncbi.nlm.nih.gov/articles/PMC5430655/
- Guoan Zheng 等. Concept, implementations and applications of Fourier ptychography. Nature Reviews Physics 3, 207–223 (2021). DOI: https://doi.org/10.1038/s42254-021-00280-y
- Wikipedia. Ptychography. https://en.wikipedia.org/wiki/Ptychography
- Wikipedia. Phase retrieval. https://en.wikipedia.org/wiki/Phase_retrieval
- Wikipedia. Super-resolution microscopy. https://en.wikipedia.org/wiki/Super-resolution_microscopy
- Wikimedia Commons. File:Fourier ptychography.jpg,作者 Miao1123,许可 CC BY 4.0。https://commons.wikimedia.org/wiki/File:Fourier_ptychography.jpg
- Wikimedia Commons. File:Optical setup for Fourier ptychography.png,作者 22sm22,许可 CC BY-SA 4.0。https://commons.wikimedia.org/wiki/File:Optical_setup_for_Fourier_ptychography.png
- Wikimedia Commons. File:Ptychography experiment with visible light in a laboratory.jpg,作者 B. Enders(Royal Society Publishing),许可 CC BY-SA 4.0。https://commons.wikimedia.org/wiki/File:Ptychography_experiment_with_visible_light_in_a_laboratory.jpg