激光散斑与散斑干涉测量原理
一句话结论:相干光被粗糙表面随机打散后发生干涉,就形成颗粒状散斑;相邻散斑条纹对应半个波长的位移,632.8 nm 下约 0.32 μm。
从激光笔照墙说起
把红色激光笔对着白墙打开,墙上会出现一个亮点。凑近看,这个亮点并不均匀,里面布满细碎的明暗颗粒,稍微转动眼睛,颗粒还会跟着流动。换一面更粗糙的墙,或者把激光打在白纸上,颗粒更明显。用相机拍下来,墙面像撒了一层沙子。
这种颗粒结构叫散斑(speckle)。它有一个容易被误会的身份:很多人第一次见到它,会以为是相机感光噪声、镜头上的灰,或者墙面不平整投下的阴影。实际上它是光本身的干涉图样。同一束激光、同一面墙,用眼睛看和用手机拍,看到的颗粒尺度往往不同,因为两套成像系统的参数不同。
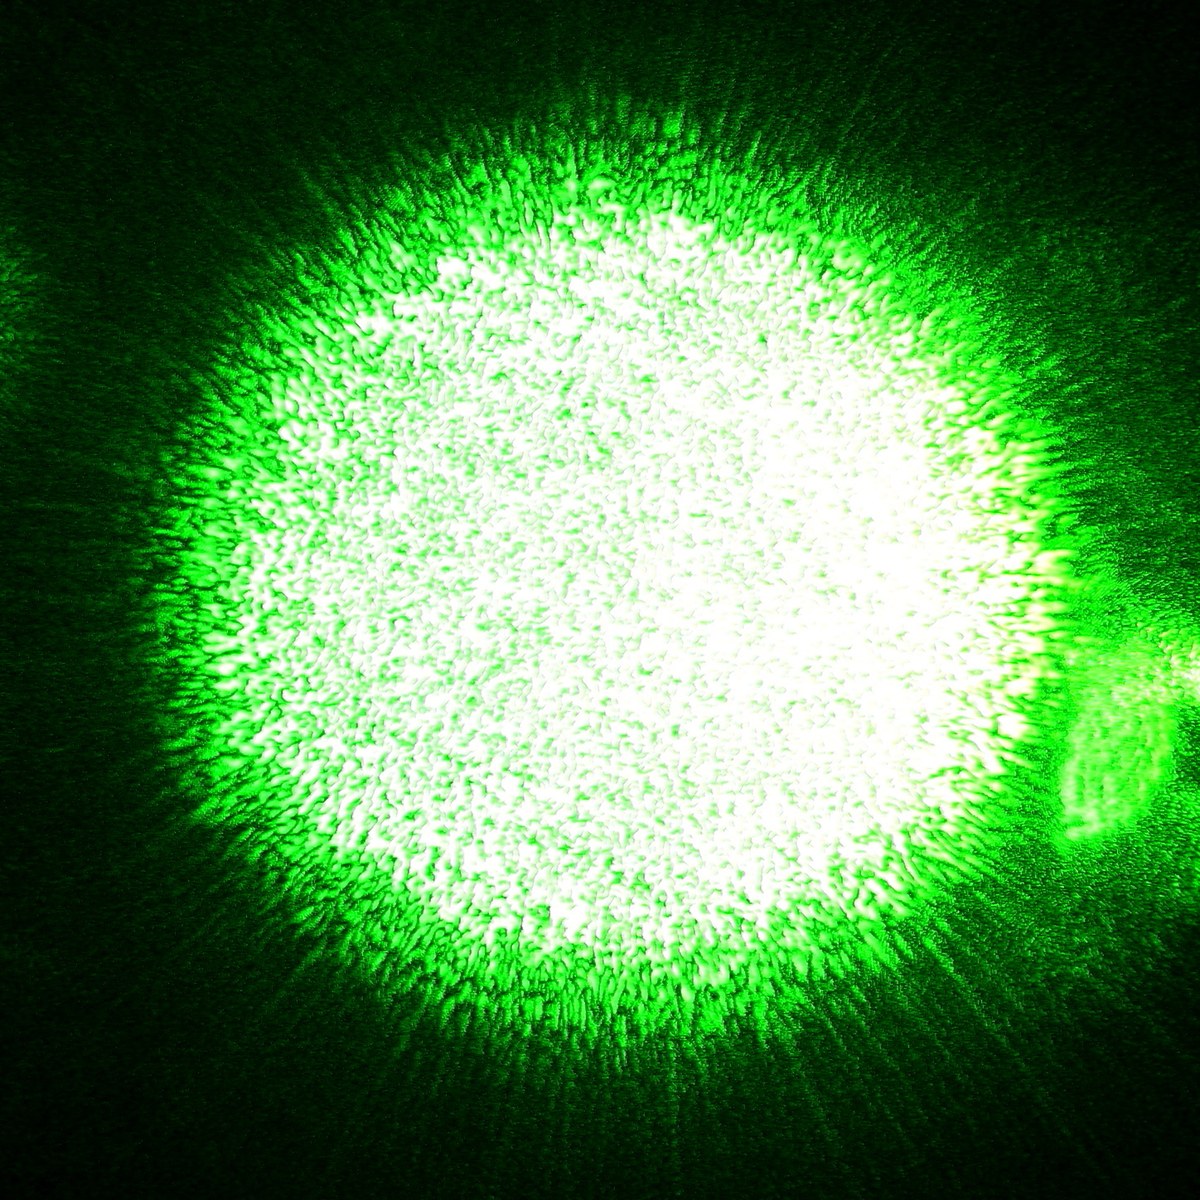
图 1:激光在粗糙表面散射后形成的散斑图样,明暗颗粒的分布看起来随机,整体统计性质却由波长和观察几何决定。
散斑不只是实验室里的花边现象。在激光照明、激光投影、合成孔径雷达和医学超声成像中,它是一个需要想办法压制的干扰;换一个场合,它又变成灵敏的测量工具。同一种物理现象能不能用得上,取决于你能否把它读出来。
散斑从哪来:粗糙表面的随机相位
理解散斑,起点是一个古老的事实:光波遇到起伏大于波长的表面,反射方向就不再单一。
日常表面的粗糙程度远超想象。白纸、油漆、金属拉丝面,在微米尺度上都像一片乱石滩。激光照到这样的表面,每个微小区域都按惠更斯原理成为次级球面波源,向各个方向散射。探测器上某一点收到的光,是成百上千个散射波叠加的结果。
这些散射波彼此都不太一样。它们在表面上的出发点不同,走过的光程就不同;粗糙面本身的高低起伏又给每一路附加了额外相位。把第 $k$ 路散射波写成复振幅:
$$E_k = a_k e^{i\phi_k}$$
探测器上的总场是它们的相干叠加:
$$E = \sum_k a_k e^{i\phi_k}, \qquad I = |E|^2$$
相位 $\phi_k$ 中包含 $2\pi \Delta_k/\lambda$ 这一项,$\Delta_k$ 是该路的等效光程,$\lambda$ 是波长。表面起伏只要超过一个波长,各路光程差就能轻易超过 $\lambda$,相位差随之超过 $2\pi$,而 $2\pi$ 正是相位转一圈的周期。于是这些相位在圆周上近乎均匀撒开:几路碰巧同相,叠加出亮点;几路碰巧反相,叠加出暗点。亮在哪里、暗在哪里,全看这些相位当时怎么凑,这就是散斑。
这个图像也解释了激光为什么特殊。氦氖激光谱线极窄,相干长度通常在几十厘米以上,足以让整片被照区域散射出来的光保持固定的相位关系。换成白炽灯或白光 LED,不同波长各自产生一套尺寸不同的散斑图样,它们互相平均,颗粒感就淡了。Goodman 在 1976 年给出散斑场统计性质的系统描述,说明这份随机背后有稳定的规律:在完全显影的散斑模型中,振幅服从瑞利分布,强度服从负指数分布。
为什么散斑有大有小:客观散斑与主观散斑
散斑颗粒的大小同样有规律,只是它藏在一堆看似无序的颗粒里不容易看出来。散斑的形成方式有两类,尺寸的决定因素完全不同。
散射光不经过透镜、直接落在另一块屏幕或探测器上,得到的是客观散斑。它的颗粒尺度由三件事决定:波长 $\lambda$、被激光照亮的区域宽度 $L$、粗糙面到观察面的距离 $z$,常用的量级估计是
$$\delta \approx \frac{\lambda z}{L}$$
还是拿氦氖激光举例。$\lambda = 632.8$ nm,光斑宽度 $L = 1$ mm,观察距离 $z = 1$ m,代入得 $\delta \approx 6.33\times10^{-4}$ m $\approx 0.63$ mm。量纲检查:m·m/m 仍为 m,结果约半毫米,与把激光打在墙上、离墙一米处看到的颗粒大小对得上。
粗糙面通过镜头成像,在像面上看到的散斑叫主观散斑。它的尺寸不再由照明区域决定,而由镜头参数决定:
$$\delta \approx \frac{2.4\lambda v}{D}$$
其中 $v$ 是像距,$D$ 是镜头孔径直径。取 $D = 5$ mm、$v = 50$ mm,算得 $\delta \approx 15$ μm,比客观散斑小得多。这个式子解释了一个常见的观察:用眼睛直接看墙上的激光点,颗粒很细;透过针孔看,或者眯起眼睛看,颗粒立刻变粗。孔径越小,能进入成像系统的散射方向越少,散斑就被“放大”了。
顺带得到一个判断办法:如果眼前这些颗粒会随观察孔径改变大小,那它多半是散斑;相机的感光噪点和镜头上的灰尘不会因为换光圈而整体变粗。
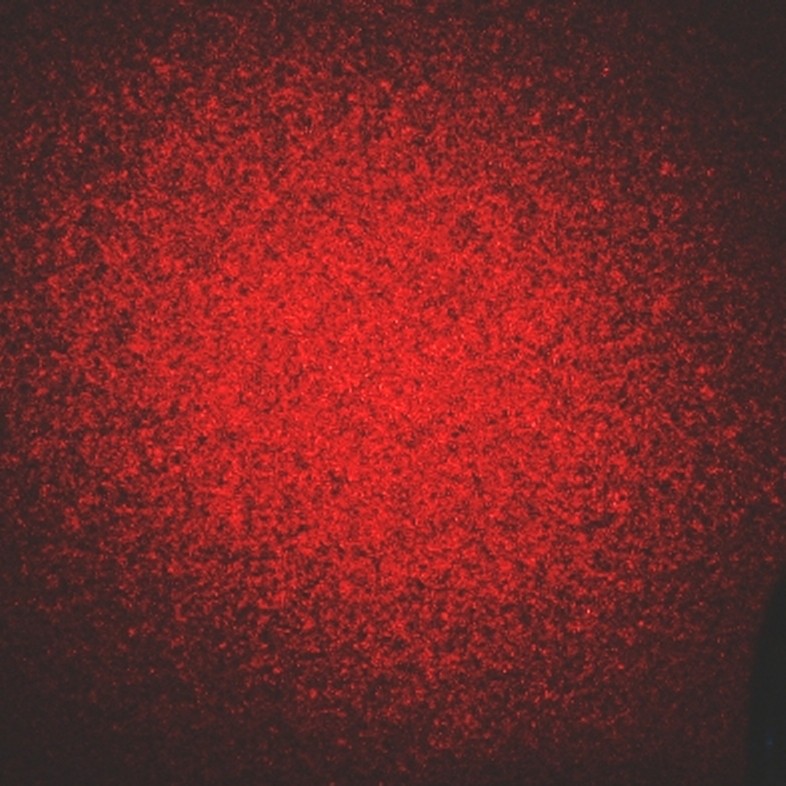
图 2:激光照射塑料表面后,散射光不经透镜直接投在墙上形成的客观散斑。颗粒尺度由波长、照明区尺寸和观察距离共同决定,与成像系统无关。
让散斑变成尺子:散斑干涉测量
散斑看上去杂乱,要拿它做测量,思路其实很直接:散斑图样由表面各点的散射相位决定,物体一有微小位移,各个散射点走过的光程随之改变,散斑图样也跟着变。位移前后各拍一张图,把两张相减,动过的区域和没动的区域就会呈现出不同结果。
单张散斑图的强度起伏本来就大,直接相减得到的信号很弱。电子散斑干涉(electronic speckle pattern interferometry,ESPI,中文也称电子散斑干涉计量)的做法是引入一束参考光:从粗糙表面散射回来的物光与参考光在探测器上相干,物光相位的改变被映射成可靠的强度变化,再经图像相减,屏幕上就出现一组明暗条纹。
条纹与位移的换算关系是这套方法的核心。对常用的离面位移光路,相邻两条亮条纹对应的位移差是半个波长:
$$\Delta d = \frac{\lambda}{2}$$
632.8 nm 的氦氖激光对应 $\Delta d = 316.4$ nm,约 0.32 μm,与文献中“每条条纹约代表四分之一微米位移”的说法一致。一张肉眼能数清条纹的图,因此把零点几微米的形变摊开成了可计数的量。条纹越密,说明视场内位移的空间变化越快。
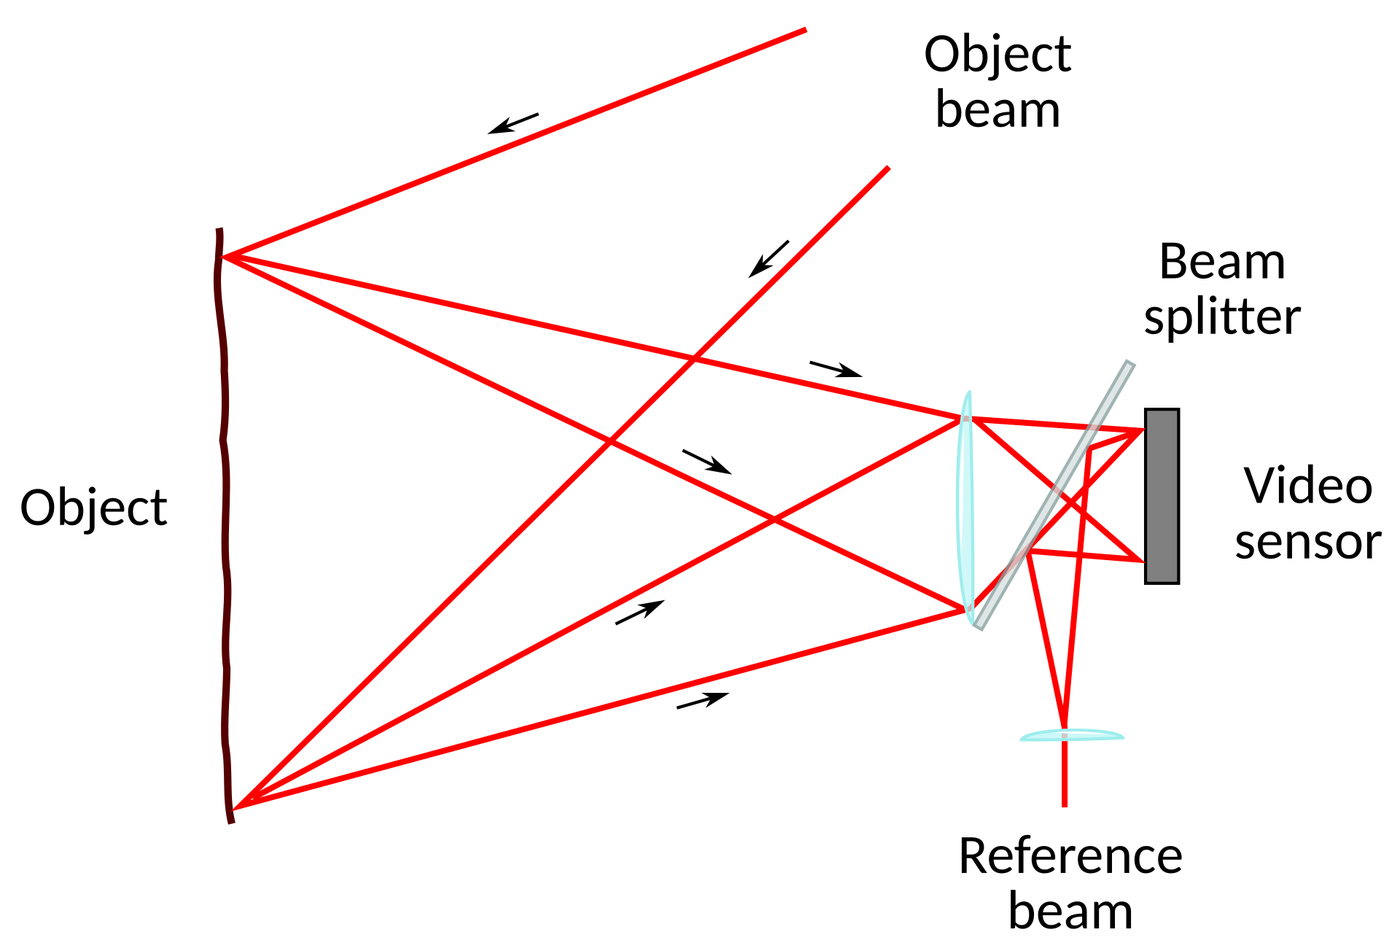
图 3:离面位移散斑干涉的基本光路。激光被分成两路,一路照明粗糙试样形成物光,另一路作为参考光,两路光在成像探测器上叠加干涉;试样产生离面位移时物光相位改变,相减后浮现条纹。
条纹怎么读:位移场、形变与振动
有了条纹,接下来是读数。数出某点相对参考点的条纹级数 $N$,该点的离面位移就是
$$d = N\cdot\frac{\lambda}{2}$$
(符号与条纹移动方向有关,需要结合光路判断)。逐点计数得到的是一整张位移场,对它做微分就得到应变,再做一次时间上的比较就能得到振动。
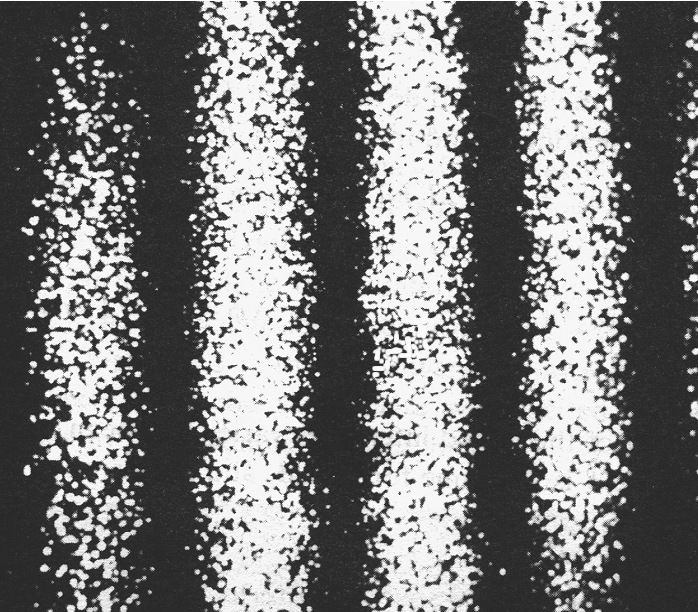
图 4:ESPI 测量得到的条纹图,条纹被颗粒状散斑调制。相邻条纹对应半个波长的离面位移变化,条纹的疏密反映位移的空间变化快慢。
这套读数方式带来几个很实用的能力。检测复合材料时,内部脱粘或分层会让表面的形变响应与完好区域不同,加一次热或振动载荷,条纹就会在缺陷位置附近出现异常弯折。测量振动时改用时间平均法:让相机在整个振动周期内曝光,振幅大的区域条纹密集、对比度下降,振幅接近零的节点区域条纹稀疏,一张图就能读出整个板件的模态形状。ESPI 因此常被用在应力应变测量、振动模态分析和无损检测上。
代价在读图环节。散斑条纹图带有强噪声,条纹越密越难自动判读,条纹级数的跳变位置也容易数错。工程上通常用相移法或傅里叶变换法先解出相位主值,再展开成连续相位;近年的综述里,深度学习被用来替代或加速这套相位提取流程,处理带噪条纹图的效果比传统方法更稳。(S6)
另一条路线不需要参考光。散斑本身就是物体表面的天然标记,表面移动时散斑图样整体跟着移动,用相关算法追踪同一块散斑在变形前后的位置,就能画出位移场,这就是数字散斑相关(digital image correlation,DIC)。它思路直白、对光源要求低,在材料力学和结构测试里用得很广。(S1)
散斑对比度:另一条测量路线
散斑图样还会随时间变化。表面或散射体一动,散斑场就跟着变,强度在时间上起伏。记录这段起伏的统计量,可以得到运动的信息,其中最有名的是散斑对比度:
$$K = \frac{\sigma}{\langle I\rangle}$$
即探测器上某区域强度的标准差与平均强度之比,完全显影的相干偏振散斑理论取值在 0 到 1 之间。介质完全静止时,拍到的是一张固定的散斑图,起伏大,$K$ 接近 1;散射体运动速度快,曝光时间内强度被反复平均,图像变模糊,$K$ 就降下来。曝光时间越长,平均得越充分,对比度越低,所以实际系统需要根据被测量的速度量级来选择曝光时间。
激光散斑对比成像(laser speckle contrast imaging,LSCI)把这条关系用在了生物组织上。红细胞在毛细血管里流动,散射光的相位随时间变化,血流快的区域散斑模糊得厉害,对比度低。相机拍一张曝光时间约几毫秒的散斑图,逐区域算一遍 $K$,就得到一张血流分布图。整套装置只需要激光源、相机、漫射片、镜头和一台计算机,红光或近红外波段还能获得更深的穿透深度,这让 LSCI 很适合做宽场、高帧率的血流监测。(S3)在脑血流研究中,这套方法已经被用来连续观察皮层血流的变化。(S5)
它给的是相对变化:$K$ 与血流速度之间的换算依赖散射模型和标定,不同组织、不同深度的换算系数不一样,绝对血流量的测量比相对变化的监测要难得多。
常见误解
误以为散斑是相机的噪点或者镜头上的灰。 实际上是相干光在粗糙表面散射后发生随机干涉的产物,属于真实的光场结构。换一个孔径的镜头去看,颗粒尺度会跟着变;感光噪声和灰尘不会这样。
误以为散斑图样随机到没有规律、无法利用。 实际上它的统计性质相当稳定:客观散斑的平均尺寸约 $\lambda z/L$,主观散斑约 $2.4\lambda v/D$,都和波长、几何参数一一对应。正因为规律可重复,它才能被标定成测量工具。
误以为有一条固定公式,可以拿散斑条纹测任意方向的位移。 实际上离面位移和面内位移要配不同的光路,条纹对应的位移量由照明方向与观察方向共同决定的灵敏度矢量给出,$\lambda/2$ 只适用于特定的离面构型。方向搞错,读数会整体偏差。
误以为换成白光也能看到明显的散斑。 实际上低相干光里各个波长产生的散斑图样尺寸不同,叠加时会互相平均,颗粒感大幅减弱,所以散斑实验通常要用相干长度足够长的激光。
参考资料
- Wikipedia:Speckle (interference),访问日期 2026-10-12:https://en.wikipedia.org/wiki/Speckle_(interference)
- Wikipedia:Electronic speckle pattern interferometry,访问日期 2026-10-12:https://en.wikipedia.org/wiki/Electronic_speckle_pattern_interferometry
- Wikipedia:Laser speckle contrast imaging,访问日期 2026-10-12:https://en.wikipedia.org/wiki/Laser_speckle_contrast_imaging
- Goodman, J. W. Some fundamental properties of speckle. Journal of the Optical Society of America, 66(11), 1145 (1976):https://doi.org/10.1364/JOSA.66.001145
- Dunn, A. K. Laser Speckle Contrast Imaging of Cerebral Blood Flow. Annals of Biomedical Engineering, 40, 367–377 (2012):https://doi.org/10.1007/s10439-011-0469-0
- Jiang, W., Ren, T., Fu, Q. et al. Deep Learning in the Phase Extraction of Electronic Speckle Pattern Interferometry. Electronics, 13(2), 418 (2024):https://doi.org/10.3390/electronics13020418
- OpenStax, Rice University. University Physics Volume 3, Chapter 3: Interference,访问日期 2026-10-12:https://openstax.org/books/university-physics-volume-3/pages/3-introduction
- Wikimedia Commons:File:Laser speckle.jpg(CC BY 2.0,作者 Deglr6328):https://commons.wikimedia.org/wiki/File:Laser_speckle.jpg
- Wikimedia Commons:File:Objective speckle.jpg(公有领域,作者 Epzcaw):https://commons.wikimedia.org/wiki/File:Objective_speckle.jpg
- Wikimedia Commons:File:ESPI out-of-plane.svg(公有领域,作者 ZooFari):https://commons.wikimedia.org/wiki/File:ESPI_out-of-plane.svg
- Wikimedia Commons:File:Fringe created by electronic speckle pattern interferometry .jpg(公有领域,作者 Epzcaw):https://commons.wikimedia.org/wiki/File:Fringe_created_by_electronic_speckle_pattern_interferometry_.jpg